Original Article
UAM 회랑 바람 관측을 위한 기상드론 유효성 검증
이지선*, 최희욱**, 이상삼***, 김승범****, 조동훈*****
Validation of Drone-based Meteorological Wind Observations along the UAM Corridors
Ji-Sun Lee*, Hee-Wook Choi**, Sang-Sam Lee***, Seungbum Kim****, Donghun Cho*****
© Copyright 2026 The Korean Society for Aviation and Aeronautics. This is an Open-Access article distributed under the terms of the
Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0/) which permits
unrestricted non-commercial use, distribution, and reproduction in any
medium, provided the original work is properly cited.
Received: Jun 10, 2026; Revised: Aug 26, 2026; Accepted: Sep 18, 2026
Published Online: Sep 30, 2026
ABSTRACT
Safe urban air mobility (UAM) operations require reliable wind information across flight heights (0~600m Above Ground Level, AGL). This study quantitatively validates drone-based wind observations against a wind profiler (WPF) and proposes a field-operable flight protocol. In addition, power-law vertical wind profiles, commonly used for low-altitude wind estimation, are compared with drone observations to examine their limitations. A total of eight experiments covering 10–500m AGL were conducted at the WPF Seogwipo site (ID: 47884) from August to September 2024. Only ascent-phase data were used to minimize rotor-induced flow effects, resulting in a mean bias of +0.8ms-1 (r = 0.839, n=18) against the WPF and comparable to the Korea Meteorological Administration (KMA) field calibration tolerance (< ±1.0ms-1), whereas descent-phase data showed a mean overestimation of +1.8ms-1 and were excluded from standard operation. These results demonstrate that drone-based wind observations can serve as a viable tool for supplementing low-altitude wind monitoring along UAM corridors.
Keywords: Urban Air Mobility(도심항공교통); Meteorological Drone(기상드론); Wind Profiler(윈드프로파일러); Low-Altitude Winds(저고도 바람); Drone Observation Protocol(드론관측 프로토콜)
Ⅰ. 서 론
도심항공교통(urban air mobility, UAM)은 전기 수직 이착륙 항공기(electric vertical take-off and landing, eVTOL)를 기반으로 하는 단거리·고빈도 교통 시스템으로, 교통 혼잡 완화를 목표로 전 세계적으로 상용화가 추진되고 있다(Garrow et al., 2021). 국내에서도 한국형 도심항공교통(K-UAM) 로드맵이 수립되었으며(MOLIT, 2020), 제주특별자치도는 관광 및 공공서비스 중심의 에어택시 도입을 추진하고 있다(JSSGP, 2023). UAM의 순항 구간은 지상 300~600m를 기준으로 검토되고 있으며(UAM Team Korea, 2021, 2025), 실제 운항고도는 지형과 항로 여건에 따라 달라진다. 이·착륙 구간을 포함하면 UAM은 지표면부터 수백m에 이르는 저고도 환경에서 운용되며, 이 구간은 지형에 의한 난류와 건물 후류 등 미규모(microscale) (Orlanski, 1975) 기상현상의 영향을 직접적으로 받는다(Thipphavong et al., 2018). 특히 초기 상용화 예정지인 제주도는 섬 중앙에 해발 1,947m의 한라산이 위치하여 지형 효과에 의한 급변풍과 저고도 난류가 빈번하게 발생한다(Kim et al., 2023) (Seok et al., 2024, 2026). 따라서 UAM의 안전 운항을 위해서는 회랑 및 버티포트(vertiport) 지역의 저고도 연직 바람에 대한 실시간 감시 체계 구축이 필수적이다.
현재 공항 및 도심 지역에서는 급변풍과 난류 감시를 위해 저층급변풍경고장비(low level wind shear alert system, LLWAS), 공항기상레이더(terminal doppler weather radar, TDWR), 윈드프로파일러(wind profiler, WPF) 등이 운영되고 있다(Wilson et al., 1984; Fujita, 1985). 그러나 이 장비들은 고정식이어서 UAM 회랑 구간에 옮겨와 활용하기는 쉽지 않다. WPF는 일반적으로 지상 100m부터 자료가 표출되어 그 하부에 관측 공백이 존재하고, 10분 평균값을 10분 간격으로 산출하므로, 수 분 규모의 돌풍이나 급변풍을 포착하는데 한계가 있다. 한편, 항공기 기상자료 중계 시스템(aircraft meteorological data relay, AMDAR)은 운항 구간의 기온과 바람 벡터를 제공한다(World Meteorological Organization, WMO, 2017). 그러나 UAM 회랑은 기존 항공기의 항로와 분리하여 운영될 예정이므로, UAM 기체에 관측 장비를 탑재하지 않는 한 회랑의 바람 자료를 확보하기는 어렵다.
이러한 기존 관측망의 한계를 보완하기 위해, 드론을 이용한 기상관측 연구가 국내·외에서 활발히 수행되고 있다. 드론은 비행경로를 정밀하게 제어할 수 있어, 라디오존데나 계류기구와 달리 관심 영역에 체공하며 관측 위치와 시각을 조정할 수 있고, 기존 관측망의 시·공간적 공백을 보완할 수 있다(Adkins et al., 2020). 이에 따라, 해무(Jeon et al., 2022), 화산활동 지역(Sasaki et al., 2021), 도심 대기경계층(Inoue et al., 2025) 등 다양한 분야의 관측에 활용되고 있다. 다만 드론을 이용한 바람 관측은 로터(rotor) 회전에 의한 유도기류(induced flow), 기체 자세 변화, 센서 위치 등에 따라 계통 오차가 발생할 수 있으므로(Palomaki et al., 2017; Barbieri et al., 2019), 기준 관측장비와의 비교를 통해 관측 정확도를 정량화하고, 오차를 최소화하는 표준 비행 프로토콜의 수립이 전제되어야 한다.
국내에서는 Lee et al.(2023)이 레윈존데 및 북강릉 WPF와, National Institute of Meteorological Sciences(NIMS)(2026)는 기상청 보성표준기상관측소 기상관측탑(307m)의 초음파 풍속계와 드론 관측을 비교하였다. 국외에서는 Inoue et al.(2025)이 일본 쓰쿠바 도심에서 지상 900m까지 드론의 연직 상승비행(2.6ms-1)을 수행하여 라디오존데, 라이다, WPF와 비교·검증한 바 있다. 그러나 UAM 회랑 고도 하한부에 대한 검증은 여전히 미흡하다. Inoue et al.(2025)에서 WPF는 300m 미만에서 유효자료가 거의 확보되지 않아 상부 경계층(300~900m) 비교에만 활용되었고, Lee et al.(2023)의 북강릉 WPF 비교에서도 절대 평균 오차가 300m에서 1.46ms-1, 150m에서 3.89ms-1로, 저고도로 갈수록 대폭 증가하였다. 또한 선행연구들은 비교적 개활한 부지에서 상승 시 연직 프로파일 관측에 초점을 맞추었으나, UAM 회랑은 기체가 특정 고도를 순항하는 공간이므로 해당 고도에서 일정 시간 동안의 대표 풍속과 변동 특성을 확인할 수 있는 정지비행 기반 관측 방식이 요구된다.
본 연구의 목적은 UAM 회랑 고도에서 드론 기반 풍속 관측의 유효성을 정량적으로 검증하고, 현장에서 운용할 수 있는 비행 프로토콜을 제시하는 것이다. 이를 위해 연직 바람을 상시 관측하는 서귀포지점(47884) WPF를 기준 측기로 하여, 지상 10~500m 구간에서 수행한 8회의 드론관측 자료를 비교하였다. 구체적으로 (1) 기준 측기와 이격거리, (2) 상승·하강 구간 및 수평 이동의 영향을 순차적으로 검토하여 최적 비행 절차를 도출하고, (3) 저고도 풍속 추정에 널리 사용되는 멱법칙(power law) 연직프로파일을 최종 프로토콜에 따른 드론 관측값과 비교하여 이론적 프로파일의 적용 한계를 평가하였다. 다만, 본 연구는 단일 지점에서 수행한 관측 방식의 검증에 해당하며, 회랑 전 구간에 대한 대표성 평가는 향후 연구에서 다루고자 한다.
Ⅱ. 자료 및 방법
2.1 관측장비 및 지점
관측에 사용된 기상드론은 국립기상과학원과 ㈜쿼터니언이 공동 개발한 헥사콥터(hexacopter) 기반 기체(모델명: QW-MH-22001, NIMS, 2022)로, 기체 제원은 크기 1,660×1,660×710mm(가로×세로×높이), 로터직경 0.53m, 자체 중량 10kg, 최대 이륙 중량 18kg, 비행시간 약 35분, 최대 운용고도 1km이다.
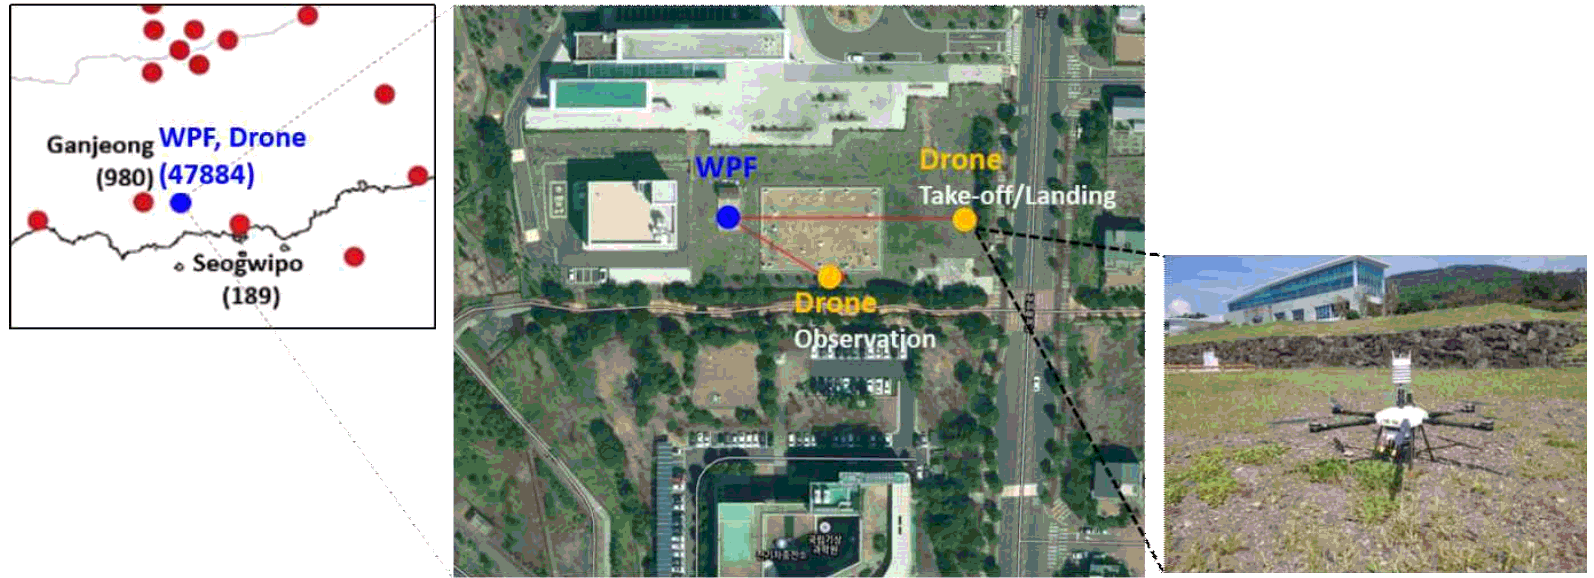
본 연구의 관측 프로토콜은 목표 고도별 정지비행을 수행하므로, 총 비행시간에 고도별 체류 시간이 추가된다. 따라서, 정지비행 없이 연직 상승하며 프로파일을 관측한 선행연구(Lee et al., 2023; Inoue et al., 2025)에 비해 최대 비행시간이 길고 최대 운용고도가 UAM 회랑 상한보다 높은 기체로 선정하였다. 기상센서는 Lee et al.(2023), Inoue et al.(2025)과 바람센서가 동일한 WXT536 (VAISALA)을 탑재하였으며, 풍향·풍속, 기온, 습도, 기압, 강수를 동시에 측정할 수 있다. 드론 로터에 의한 후류 영향을 최소화하기 위해, 기상센서는 드론 중앙 상단 0.3m 높이에 설치했으며, 이는 선행연구에서 제안된 높이(Lee et al., 2023: 0.3m; Inoue et al., 2025: 0.2m)와 유사한 수준이다(Fig. 1). 본 연구에서는 1Hz 단위로 수집되는 풍속 자료를 중점적으로 분석하였다.
Fig. 1.
sites of the WPF (blue circles), drone (yellow circles), and AWS (red circles) in Seogwipo. Insets show a satellite image of the drone/WPF sites
Download Original Figure
기상드론과 비교 검증한 측기는 기상청 서귀포 지점(47884)에 설치된 WPF (NRIET CLC-11-H)이다. 기상청이 운영하는 WPF는 지점별로 상이한 기종으로 해상도의 차이가 있으나, 통합 전처리 및 품질 검사 과정을 통해 표준화된 형식의 자료로 제공하고 있으며(Lee et al., 2026), 본 연구에서는 지상 100m부터 50m 간격의 연직 격자에서 산출된 10분 평균 바람 자료를 사용하였다. WPF는 청천 대기의 브래그 산란 신호를 이용하므로, 지면 반사나 조류 등 비기상 신호가 혼입되면 바람 산출의 신뢰도가 저하될 수 있다(Kim et al., 2015). 이에 따른 자료 활용 기준은 2.3절에 기술하였다.
드론의 이·착륙은 주변 관측 기기에 영향을 주지 않기 위해 관측장 부지 밖에서 이루어졌다. Exp.1의 정지비행 관측지점은 WPF로부터 74.5m 거리로 설정하였으나, 관측 결과를 토대로 Exp.2부터 이·착륙은 같은 곳에서 하되 목표고도 관측은 WPF에 더 근접한 지점(거리 37.3m)으로 조정하였다(Fig. 1). 지상풍은 강정(980)지점 자동기상관측장비(automatic weather station, AWS)의 1분 평균 풍속과 비교하였다.
2.2 관측 프로토콜
총 8회의 기상드론 관측을 3일간 수행하였다(Exp.1~2: 2024년 8월 8일, Exp.3~4: 9월 6일, Exp.5~8: 9월 26일). 관측 고도는 지상 10m~500m 구간이며, 각 비행의 관측 고도 및 정지비행 시간 등 세부 계획은 Table 1과 같다. Exp.1~2에서는 150m와 200m 단일 고도에서 각각 20분, 10분간 정지비행(hovering)을 실시하였다. Exp.3~4에서는 10~250/ 300m 구간의 각 목표 고도에서 1분 30초씩 정지비행 방식으로, 상승과 하강 구간을 비교하였다. Exp.5~8은 상승 구간의 목표 고도에서만 정지 비행하였고, Exp.5·7은 10m 및 100~500m 구간에서 100m 간격으로 1분 10초씩, Exp.6·8은 300m 고도에서 17분 35초간 정지 비행하며 관측하였다. 드론의 상승 속도는2ms-1, 하강 속도는 1ms-1로 설정하였다.
Table 1.
Overview of drone flight experiments
|
Exp No. |
Flight date & time |
Flight pattern (hovering AGL) |
|
1 |
8 Aug. 2024 14:28-14:52 |
20min hover. (150m) |
|
2 |
8 Aug. 2024 15:56-16:14 |
10min hover. (200m) |
|
3 |
6 Sep. 2024 12:58-13:21 |
1min 30sec hover. (up & down,10m, 100m, 150m, 200m, *250m) |
|
4 |
6 Sep. 2024 13:28-13:52 |
1min 30sec hover. (up & down, 10m, 150m, 200m, 250m, *300m) |
|
5 |
26 Sep. 2024 10:09-10:30 |
1min 10sec hover. (upward,10m, 100m, 200m, 300m, 400m, 500m) |
|
6 |
26 Sep. 2024 10:38-11:05 |
17min 35sec hover. (**10m, 300m) |
|
7 |
26 Sep. 2024 14:58-15:20 |
1min 10sec hover. (upward,10m, 100m, 200m, 300m, 400m, 500m) |
|
8 |
26 Sep. 2024 15:28-15:56 |
17min 35sec hover. (**10m, 300m) |
|
(*max altitude: 3min30sec.**10m:1min10sec.) |
Download Excel Table
Exp.1에서는 이륙 지점에서 연직으로 목표 고도까지 상승하였으나, WPF와 풍속 편차가 크게 나타나, Exp.2부터는 같은 지점에서 이륙 후 WPF 부근으로 이동한 뒤, 목표 고도에서 관측하였다. Exp.3부터는 드론의 수동 조종으로 인한 기체 움직임을 최소화하기 위해, 자동 비행모드를 적용하였고, Exp.5부터는 이륙 지점에서 5m(첫 번째 목표 고도의 중간 높이)까지 상승 후 관측지점으로 수평 이동하고, 목표 고도로 연직 상승하도록 설정하였다.
2.3 분석 방법
드론 관측자료는 목표 고도의 정지비행 구간 자료만 사용하고, 상승·하강, 수평 이동 구간은 제외하였다. 이 구간에서는 체공시간에 따라 약 1분 평균(Exp.3·4·5·7)과 10분 평균(Exp.1·2·6·8) 풍속을 각각 산출하였다.
WPF는 10분 평균값을 10분 간격으로 제공하므로, 1분 평균 비교는 드론 관측 시각이 포함된 WPF 산출 구간의 값을 대응시켰고, 10분 평균 비교는 드론의 정지비행 구간을 WPF의 10분 평균 구간 경계에 맞추어 분할한 뒤 동일 구간의 평균값끼리 비교하였다. WPF의 최저 관측고도(100m)보다 낮은 10m 고도 관측값은 강정(980) AWS의 1분 평균 풍속과 비교하였다.
WPF의 바람벡터 활용 가능 여부는 대기 신호와 잡음 신호를 구분하는 최소 신호대잡음비(SNRmin)를 기준으로 판정되며, 산출된 바람벡터의 정확도와 고도별 연속성은 SNR과 직접적으로 관련되는 것으로 보고되었다(Kim et al., 2016). 따라서 본 연구에서는 WPF 자료의 품질 관리(quality control, QC) 플래그와 SNR을 확인하여, QC 플래그가 1(정상)이더라도 SNR이 9999로 표시된 자료는 신호 품질과 바람 벡터의 정확도를 확인할 수 없으므로 비교 대상에서 제외하였다.
저고도 풍속 연직분포 추정에 널리 사용되는 멱법칙(power law, 식 1)과의 비교를 위해, 기준 고도 zr은 10m, 기준 풍속 Ur은 강정(980) AWS의 풍속, 멱지수 α = 1/7(≈ 0.143)로 설정하여 이론적 연직 풍속 프로파일을 산출하고, 동일 시간대의 드론 및 WPF 관측값과 비교하였다.
α = 1/7은 평탄한 지표면과 중립 안정도 조건을 가정한 대푯값이다(Peterson and Hennessey, 1978).
Ⅲ. 결 과
3.1 기준 측기 이격 거리에 따른 편차 (Exp.1·2)
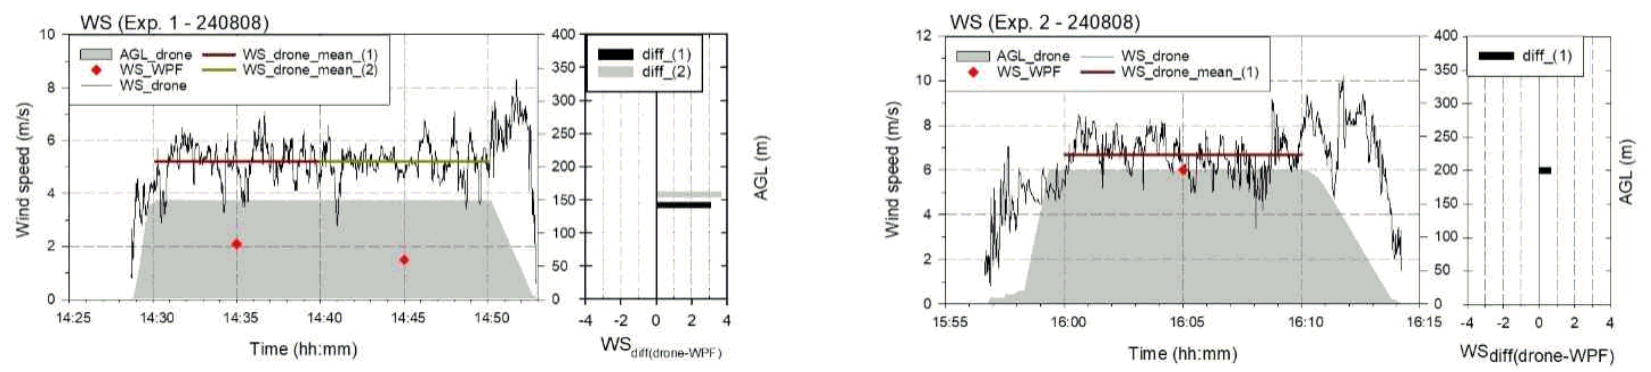
Fig. 2는 2024년 8월 8일에 수행한 Exp.1(목표 고도 150m, 20분 정지비행)과 Exp.2(목표 고도 200m, 10분 정지비행)의 결과이며, 산출된 풍속 편차는 Table 2에 정리하였다.
Table 2.
Observed wind speeds (ms-1) from the drone, WPF, and AWS, and their differences (Drone−WPF or Drone−AWS) at each hovering altitude (m AGL). Values in parentheses indicate AWS observations used at 10m AGL where WPF data are unavailable. Labels (1) and (2) denote successive about 10min averaging periods; (up) and (down) indicate ascending and descending phases, respectively
|
(a) ~10min averaging period |
|
Exp. No |
AGL (m) |
Drone |
WPF
(or AWS) |
Difference |
Drone |
WPF
(or AWS) |
Difference |
|
Exp.1 |
|
(1)14:30-14:40 8 AUG 2024 |
(2) 14:40-14:50 8 AUG 2024 |
|
150 |
5.2 |
2.1 |
3.1 |
5.2 |
1.5 |
3.7 |
|
Exp.2 |
|
(1) 16:00-16:10 8 AUG 2024 |
- |
|
200 |
6.7 |
6 |
0.7 |
|
- |
|
Exp.6 |
|
(1) 10:40-10:50 26 SEP 2024 |
(2) 10:50-11:00 26 SEP 2024 |
|
300 |
1.5 |
4.8 |
−3.3 |
1.7 |
4.9 |
−3.2 |
|
Exp.8 |
|
(1) 15:30-15:40 26 SEP 2024 |
(2) 15:40-15:50 26 SEP 2024 |
|
300 |
2.1 |
2 |
0.1 |
3.8 |
1.5 |
2.3 |
|
(b) ~1min averaging period |
|
Exp. No |
AGL (m) |
Drone |
WPF
(or AWS) |
Difference |
Drone |
WPF
(or AWS) |
Difference |
|
Exp.3 |
|
(up) 13:00-13:10 6 SEP 2024 |
(down) 13:10-13:20 6 SEP 2024 |
|
10 |
2.7 |
(2.8) |
(−0.1) |
1.8 |
(2.2) |
(−0.4) |
|
100 |
3.8 |
2.7 |
1.1 |
2.9 |
2.6 |
0.3 |
|
150 |
3.9 |
2.4 |
1.5 |
3.2 |
2.2 |
1 |
|
200 |
3 |
1.9 |
1.1 |
4.1 |
1.7 |
2.4 |
|
250 |
3 |
1.5 |
1.5 |
|
- |
|
|
Exp.4 |
|
(up) 13:30-13:40 6 SEP 2024 |
(down) 13:40-13:50 6 SEP 2024 |
|
10 |
1.3 |
(2.2) |
(−0.9) |
1.6 |
(2.1) |
(−0.5) |
|
150 |
4 |
2.5 |
1.5 |
3.7 |
1.6 |
2.1 |
|
200 |
2.4 |
2.2 |
0.2 |
3.6 |
1.3 |
2.3 |
|
250 |
2.6 |
1.9 |
0.7 |
3.7 |
1 |
2.7 |
|
300 |
2.8 |
1.4 |
1.4 |
|
- |
|
Exp.5
&
Exp.7 |
|
(Exp. 5, up) 10:10-10:20 26 SEP 2024 |
(Exp. 7, up) 15:00-15:10 26 SEP 2024 |
|
10 |
2.2 |
(0.6) |
(1.6) |
2.6 |
(1.5) |
(1.1) |
|
100 |
4 |
4.8 |
−0.8 |
4.4 |
3.9 |
0.5 |
|
200 |
4.6 |
4.2 |
0.4 |
2.6 |
0.8 |
1.8 |
|
300 |
4.4 |
3.6 |
0.8 |
1.8 |
0.4 |
1.4 |
|
400 |
3.1 |
2.9 |
0.2 |
2 |
1.2 |
0.8 |
|
500 |
3.3 |
3.7 |
−0.4 |
1.5 |
0.8 |
0.7 |
Download Excel Table
Fig. 2.
Comparison between drone and WPF observations for wind speed on 8 Aug. 2024 (Exp.1 and 2). The gray shading indicates the flight altitude of the drone, and the black solid lines represent wind speed observed by a drone. Red diamonds denote WPF observations. The horizontal bars on the right show the wind speed bias between drone and WPF (or AWS) at each hovering altitude. Labels (1) and (2) indicate successive 10min averaging periods
Download Original Figure
Exp.1에서 드론은 WPF로부터 약 74.5m 떨어진 이·착륙 지점에서 상승하여 지상 150m에서 정지 비행 관측을 하였으며, 그 결과 풍속이 WPF 대비 +3.1~+3.7ms-1 높게 측정되었다(Fig. 2a). 이는 주변 구조물과 지형에 의해 국지적 기류 차이가 발생한 것으로 추정된다. 이에 Exp.2부터는 동일한 이·착륙지점에서 이륙한 후 관측장 부지 밖을 따라 WPF에 더 근접한 위치(약 37.3m)로 이동하고, 지상 200m에서 관측하였다. 그 결과 풍속 편차가 +0.7ms-1로 현저히 감소하였다(Fig. 2b).
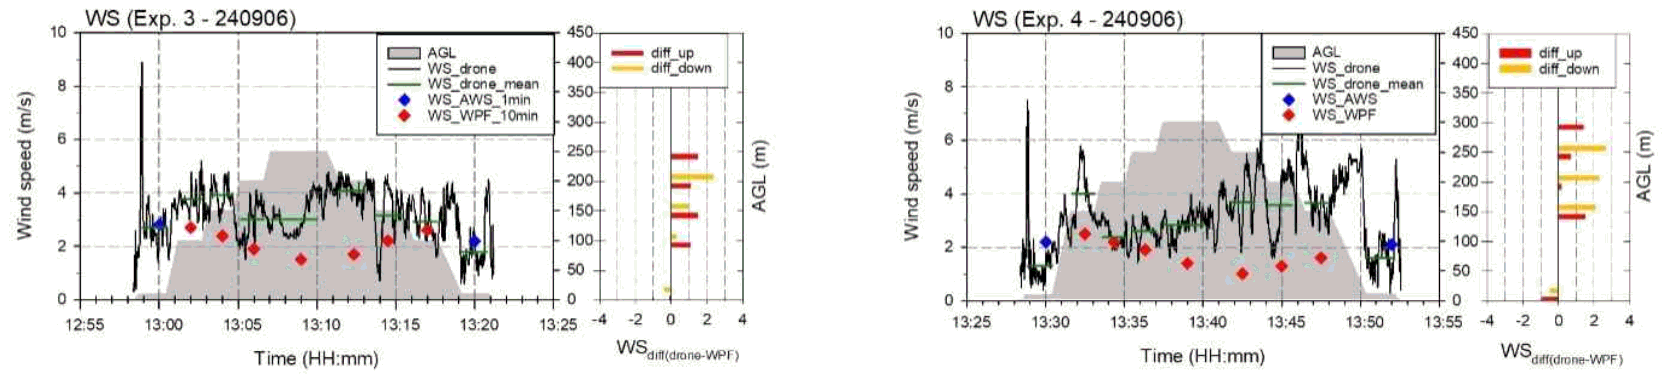
3.2 상승·하강 및 수평 이동 영향 (Exp.3·4)
Exp.3과 Exp.4는 각각 10~250m, 10~300m 구간에서 상승·하강 시 동일한 고도에서 정지 비행하여 두 구간을 비교하였다(Fig. 3). 상승 구간에서 드론과 WPF 풍속의 편차 범위는 +0.2~+1.5ms-1로, Exp.2의 결과(+0.7ms-1)와 유사한 수준이었다. 반면 하강 구간에서는 두 관측의 평균 편차가 +1.8ms-1(+0.3~+2.7ms-1)로 변동 범위가 확대되었고, 정지비행 구간 내 풍속 변동성도 상승 시보다 컸다. 이러한 상승·하강 간 편차의 비대칭은 멀티콥터 드론의 로터 유도기류 영향으로 해석된다. 하강 시에는 로터 하부에 형성된 하강류가 센서 주변 기류장에 혼입되어 풍속이 과대 측정되는데, Sasaki et al.(2021)의 라이다와 드론 관측 비교 연구에서도 하강 시 과대 편차 발생이 보고된 바 있다. 또한, Inoue et al.(2025)과 Jeon et al.(2022)도 후류의 영향을 배제하기 위해 드론 상승 구간 자료만 사용한 바 있다. 본 연구도 선행연구 결과와 유사한 경향을 보이므로, Exp.5부터는 상승 구간에서 목표 고도별 정지비행을 수행하고, 해당 구간의 자료만 분석에 활용하였다.
Fig. 3.
Same as in Fig. 2, but for 6 Sep. 2024 (Exp.3 and 4). Red and yellow horizontal bars indicate drone observations during ascent and descent, respectively
Download Original Figure
로터 하강류가 지면에 충돌한 뒤 기체 주변으로 재유입되는 지면효과(in ground effect)도 저고도 관측의 오차 요인이 될 수 있다. 지면효과는 로터 직경의 1~2.5배 이내 고도에서 나타나는 것으로 보고되며(Sanchez-Cuevas et al., 2017), 본 연구에 사용된 기체의 로터 직경은 0.53m, 전체 회전 면적을 단일 원판으로 환산한 등가 직경은 약 1.3m로, 영향 고도는 최대 약 3m 이내로 추정된다. 본 연구의 최저 관측고도는 10m이므로, 지면효과의 직접적인 영향은 없었던 것으로 판단된다.
Exp.3, Exp.4 시계열에서 추가적으로 확인된 특징은 수평 이동 구간에서 약 7~9ms-1에 이르는 풍속 피크가 동일하게 발생한 것이다(Fig. 3). 이는 드론의 수평 이동 속도와 기체 자세 변화에 따른 상대 기류가 풍속 측정에 영향을 준 것으로 해석된다. 이러한 영향을 최소화하기 위해, Exp.5부터는 지면과 첫 번째 목표 고도의 중간 높이(5m)에서 수평 이동을 완료한 후 연직 상승하도록 비행경로를 수정하였다.
3.3 기준 측기와 상관관계 (Exp.5~8)
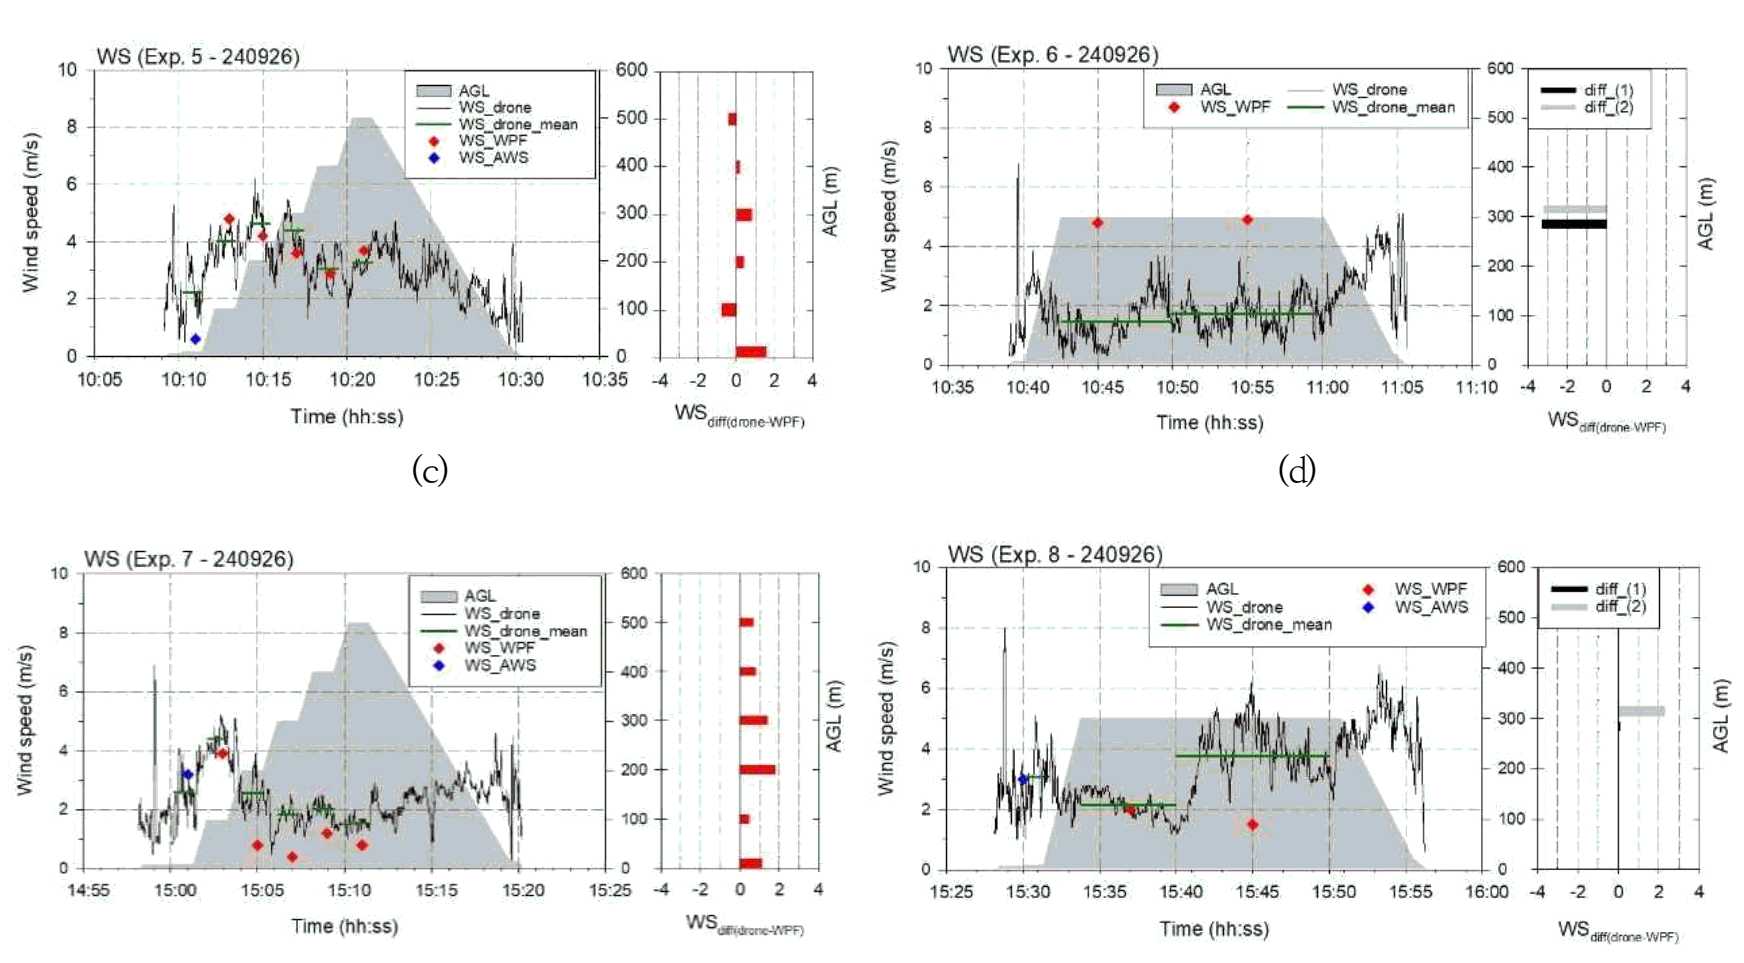
3.1, 3.2절의 결과를 바탕으로 Exp.5~8 관측에서는 지상 10~500m 구간을 100m 간격으로 약 1분 10초씩 정지 비행하는 방법(Exp.5·7)과 300m에서 약 17분 35초간 정지 비행하는 방법(Exp.6·8)을 교대로 수행하였다. Exp.5·7의 목표 고도별 약 1분 평균 풍속 비교에서 드론과 WPF의 편차는 −0.8~+1.8ms-1로, Exp.3·4의 상승 구간 관측 결과(+0.2~+1.5ms-1)와 유사한 수준이었다. 이는 최종 프로토콜이 안정적으로 적용되었음을 보여준다. 한편, 300m 고도에서 약 17분간 정지 비행한 Exp.6에서는 드론이 1.5~1.7ms-1를 관측한 반면 WPF는 4.8~4.9ms-1로, −3.3~−3.2ms-1의 큰 음의 편차를 보였다(Fig. 4). WPF는 두 번째 구간(10:50~11:00)의 200~300m 고도에서 신호대잡음비(signal-to-noise ratio, SNR)가 9999로 산출되었고, 관측 종료 후 11:10 자료에서는 100~350m 고도로 확대되어 신호 검출이 불안정한 상태였다. 풍속 QC 플래그는 정상이었으나, 바람 벡터의 정확도를 확인할 수 없으므로 2.3절의 기준에 따라 해당 구간을 비교에서 제외하였다. 이 사례는 WPF가 약풍 조건에서도 신뢰도 저하를 보일 수 있으며, 이러한 환경에서 드론 관측이 보완적 정보를 제공할 수 있음을 보여준다.
Fig. 4.
Same as in Fig. 3, but for 26 Sep. 2024 (Exp. 5~8). For Exp. 6(b) and 8(d), the black and gray bars correspond to the two successive 10min WPF averaging periods, (1) and (2), respectively
Download Original Figure
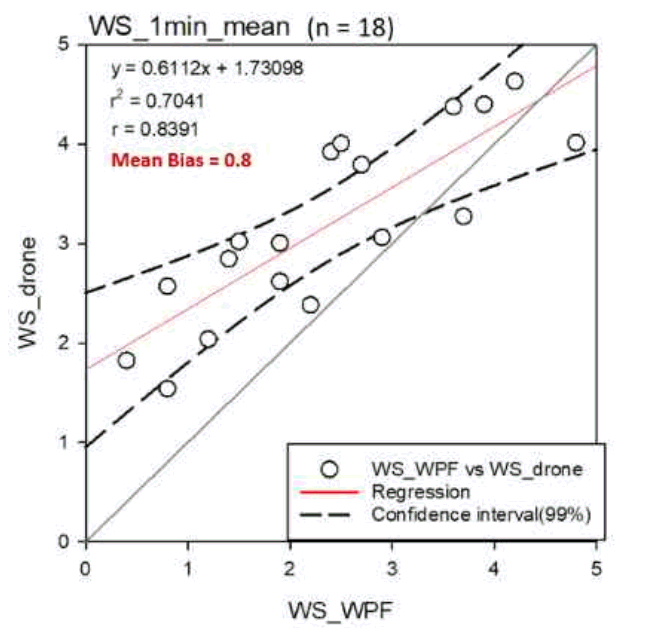
2.3절의 기준으로 선별한 Exp.3·4·5·7의 상승 구간 목표 고도별 1분 평균 풍속과 WPF 관측값을 종합적으로 비교한 결과, 평균 편차(mean bias, MB)는 +0.8ms-1, 상관계수 r=0.839(n=18)로 95% 신뢰구간에서 유의한 양의 상관관계가 나타났다(Fig. 5). 이는 보성 표준기상관측소 기상탑 초음파 풍속계와의 비교 연구(NIMS, 2026)에서 보고된 평균 편차 +0.69ms-1, 레윈존데 비교 연구(Lee et al., 2023)의 평균제곱근오차(root mean square error, RMSE) +0.85ms-1와 유사한 수준이다. 또한 기상청 고시의 현장 풍속계 검정 공차 (±1ms-1 미만)(KMA, 2023) 범위도 만족하는 결과이다. 다만 해당 공차는 초음파 풍속계를 대상으로 설정된 값이므로, 본 연구에서는 이를 검정 기준이 아니라 관측 정확도의 참고 수준으로 해석하였다.
Fig. 5.
Correlation analysis between WPF and drone wind speed measured for 1min averaging period
Download Original Figure
정지비행 10분 평균 비교는 유효 사례 수가 적어 별도의 상관분석을 수행하지 않았으며, 사례별 편차는 Table 2(a)에 제시하였다. 이상의 결과는 본 연구에서 제안하는 상승 구간 정지비행 프로토콜을 적용한 드론 관측이 저고도 바람 감시에 있어 WPF를 보완하는 유효한 수단이 될 수 있음을 시사한다.
3.4 멱법칙 연직프로파일 비교
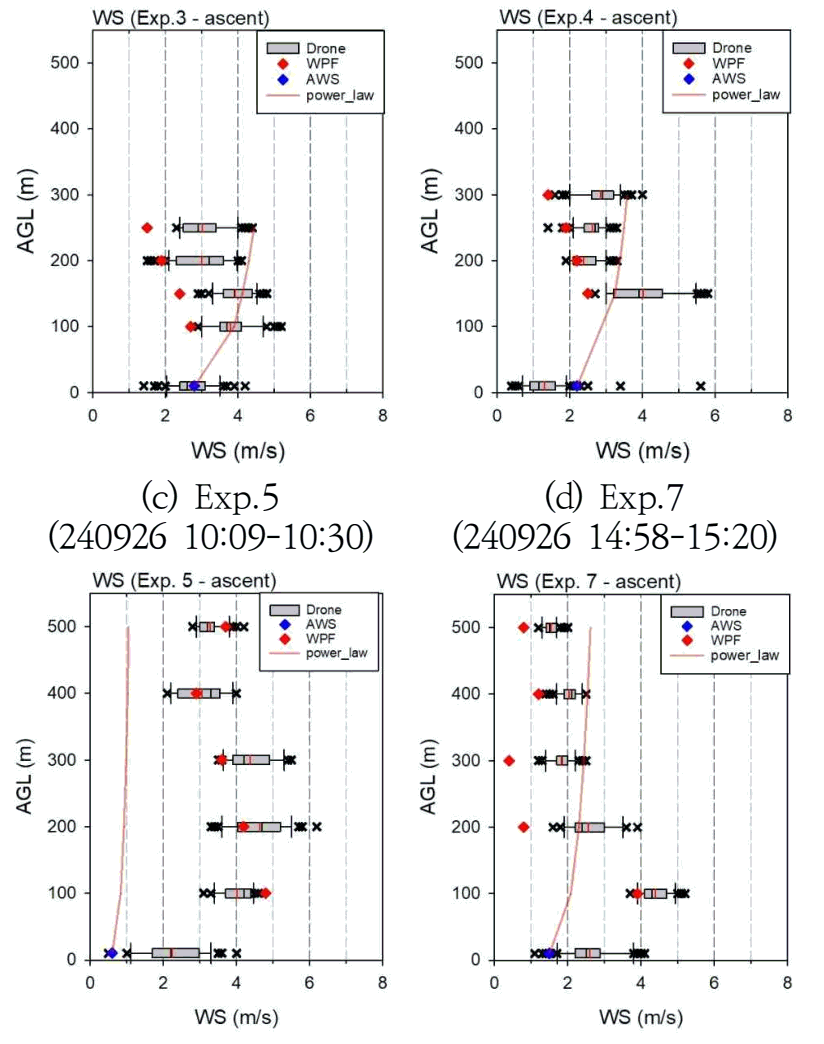
저고도 풍속의 연직분포를 추정할 때 일반적으로 사용되는 멱법칙은 식 (1)로 표현된다. Exp.3·4·5·7 사례에 멱법칙 기반 연직 풍속 프로파일을 함께 가시화한 결과(Fig. 6), 이론적 풍속 프로파일은 고도에 따른 풍속 변동성을 충분히 재현하지 못하였다. 특히, 지상 풍속 변동성이 큰 Exp.5(Fig. 6c)에서 고도 10m 박스플롯의 IQR(interquartile range)이 다른 관측에 비해 넓게 분포하였고, 기준 풍속으로 사용된 AWS 풍속이 박스플롯의 하위 1%ile 경계보다 낮은 약풍으로 관측되어, 이론적 프로파일은 500m 고도까지 1ms-1 이하의 약한 풍속으로 추정되었다. 이는 기준 풍속이 해당 시간대의 실제 대기 상태를 충분히 대표하지 못할 경우, 추정 풍속과 실제 풍속 사이의 오차가 커질 수 있음을 의미한다. 즉, 멱법칙은 바람의 시간 변동성이 작은 중립 대기 조건에서 평균적인 연직 경향을 어느 정도 재현할 수 있으나, 특정 고도의 정밀한 풍속 예측에는 한계가 있어 직접 관측에 의한 보완이 필요한 것으로 해석된다.
Fig. 6.
Box plots of drone-observed wind speed at each target altitude overlaid with power-law wind speed profiles. Whiskers of the box plots indicate the 1st and 99th percentiles. The red lines show theoretical profiles based on AWS wind speed. The red and blue diamonds indicate wind speed observed by WPF and AWS, respectively
Download Original Figure
Ⅳ. 결 론
본 연구는 UAM 회랑 고도에서 드론 기반 바람 관측의 유효성을 검증하고, 현장에서 운용 가능한 비행 프로토콜을 제시하였다. 2024년 8~9월 기상청 WPF 서귀포지점(47884)에서 지상 10~500m 구간을 대상으로 수행한 8회의 비행 실험 결과, 드론 상승 구간 관측자료는 WPF와 상관계수 r=0.839(n=18), 평균 편차 +0.8ms-1(범위 −0.8~+1.8ms-1)의 일치도를 보였다. 이는 보성 표준기상관측소 기상탑과 비교한 선행연구 결과와 유사한 수준이며, 기상청 현장 풍속계 검정 공차 범위(< ±1ms-1)에 준한다. 다만 측정 원리가 다른 두 관측 간 비교이므로 이 공차는 참고 수준으로 해석하였다. 반면 하강 구간에서는 로터 유도기류 영향으로 평균 1.8ms-1(+0.3~+2.7ms-1) 높게 관측되어, 표준 관측에서 제외하는 것이 타당함을 확인하였다.
최종 프로토콜에 따른 드론 관측값과 멱법칙의 연직 프로파일을 비교한 결과, 이론적 추정값은 정밀한 풍속 예측에 한계를 보였다. 이는 UAM 회랑 운항 관리에 기상드론과 같은 저고도 관측 정보가 필수적임을 시사한다.
본 연구에서 제안하는 드론 기상관측 프로토콜의 핵심은 세 가지이다. 첫째, 드론 상승 구간의 관측자료만 활용한다. 둘째, 수평 이동이 필요할 경우, 지면과 첫 목표 고도 중간에서 수평 이동 완료 후 연직 상승한다. 셋째, 목표고도 도달 후 10~20초의 안정화 시간을 거쳐 60초 이상 정지 비행하며 관측한다. 이 프로토콜은 이동형 관측망을 통한 저고도 관측 공백 지역의 감시, 국지적인 급변풍·와류 탐지, 상세 시간 해상도 관측을 가능하게 하여 UAM 회랑 및 버티포트의 저고도 기상 감시 체계를 실무적으로 보완할 수 있다.
다만 본 연구는 몇 가지 한계를 가진다. 첫째, 하강 구간에서 로터 유도기류로 인한 계통 오차를 확인하였으나 상승 구간에서도 기체의 영향이 잔존할 가능성이 있으며, 향후 무풍 조건에서 드론 관측 풍속에 대한 계통 오차 정량화 실험이 필요하다. 둘째, 분석에 사용된 비교 자료 수(n=18)가 제한적이어서 계절 및 기상 조건의 다양성을 충분히 대표하기는 어렵다. 셋째, 드론과 WPF는 측정 원리(초음파 풍속계·도플러 레이더), 평균 시간(1분·10분), 수평 이격거리(37.3m)가 서로 달라 각각 고유의 불확실성을 가진다. 따라서 두 관측값의 차이에는 측기 자체의 오차뿐 아니라 비교 조건에 따른 시·공간 대표성 차이도 포함되어 있다. 이에 따라 다양한 기상 조건에서의 추가 관측을 통한 지속적인 검증이 요구된다.
향후 계절 및 기상 조건별 관측사례를 축적하고, 이를 바탕으로 현장에 적합한 멱지수 산출, 난류 지표 산출, 실시간 저고도 위험 기상 감시 시스템 구축으로 연구를 확장한다면, 한국형 도심항공교통(K-UAM)의 안전 운항을 위한 기상 지원 체계 수립에 기여할 것으로 기대된다.
Acknowledgement
이 연구는 기상청 국립기상과학원 「수요자 맞춤형 기상정보 산출기술 개발연구(KMA2018-00622)」의 지원으로 수행되었습니다. 제주특별자치도 첨단산업과와 ㈜쿼터니언의 관측 지원에 감사드립니다.
References
Garrow, L. A., German, B. J., and Leonard, C. E., "Urban air mobility: a comprehensive review and comparative analysis with autonomous and electric ground transportation for informing future research", Transportation Research Part C: Emerging Technologies, 132, 2021, Article 103377.


MOLIT (Ministry of Land, Infrastructure and Transport), "Roadmap for Korean urban air mobility (K-UAM)", Ministry of Land, Infrastructure and Transport, Sejong, Korea, 2020, pp.1-49.
JSSGP (Jeju Special Self-Governing Province), "Final report on the master plan for commercialization of Jeju urban air mobility (J-UAM)", Jeju Special Self-Governing Province, Jeju, Korea, 2023, pp.1-308.
UAM Team Korea, "K-UAM concept of operations 1.0", Ministry of Land, Infrastructure and Transport, Sejong, Korea, 2021, pp.1-48.
UAM Team Korea, "K-UAM concept of operations 1.5", Ministry of Land, Infrastructure and Transport, Sejong, Korea, 2025, pp. 1-61.
Orlanski, I., "A rational subdivision of scales for atmospheric processes", Bulletin of the American Meteorological Society, 56(5), 1975, pp.527-530.
Thipphavong, D. P., Apaza, R. D., Barmore, B. E., Battiste, V., Burian, B. K., Dao, Q. V., et al., "Urban air mobility airspace integration concepts and considerations", 2018 Aviation Technology, Integration, and Operations Conference, Atlanta, Georgia, USA, 2018, AIAA 2018-3676.
Kim, G. H., Choi, H. W., Seok, J. H., Lee, S. S., and Lee, Y. H., "Low level wind shear characteristics and predictability at the Jeju International Airport", Journal of the Korean Society for Aviation and Aeronautics, 31(3), 2023, pp.50-58.
Seok, J. H., Moon, S. H., Lee, S. S., and Lee, Y. H., "Development of an early warning detection algorithm for wind shear and hydraulic jump at Jeju Airport using machine learning", Journal of Korean Institute of Intelligent Systems, 34(5), 2024, pp. 422- 431.
Seok, J. H., Choi, H. W., and Lee, S. S., "Wind shear prediction at Jeju International Airport using a tree-based machine learning algorithm", Forecasting, 8(1), 2026, Article 4.
Wilson, J. W., Roberts, R. D., Kessinger, C., and McCarthy, J., "Microburst wind structure and evaluation of Doppler radar for airport wind shear detection", Journal of Climate and Applied Meteorology, 23(6), 1984, pp.898-915.
Fujita, T. T., "The Downburst: Microburst and Macroburst", University of Chicago Press, Chicago, USA, 1985, pp.45-60.
WMO (World Meteorological Organization), "Guide to aircraft-based observations (WMO-No. 1200)", World Meteorological Organization, Geneva, Switzerland, 2017, pp.1-160.
Adkins, K., Wambolt, P., Sescu, A., Swinford, C., and Macchiarella, N. D., "Observational practices for urban microclimates using meteorologically instrumented unmanned aircraft systems", Atmosphere, 11 (9), 2020, Article 1008.
Jeon, H. R., Park, M. E., Lee, S. H., Park, M., and Lee, Y. H., "Analysis on vertical structure of sea fog in the west coast of the Korean Peninsula by using drone", Atmosphere-Korea, 32(4), 2022, pp.307-322.
Sasaki, K., Inoue, M., Shimura, T., and Iguchi, M., "In situ, rotor-based drone measurement of wind vector and aerosol concentration in volcanic areas", Atmosphere, 12(3), 2021, Article 376.
Inoue, J., Seko, H., Sato, K., and Sakai, T., "Operational capability of drone-based meteorological profiling in an urban area", Journal of Geophysical Research: Atmospheres, 130(1), 2025, Article e2024JD041927.
Palomaki, R. T., Rose, N. T., van den Bossche, M., Sherman, T. J., and De Wekker, S. F. J., "Wind estimation in the lower atmosphere using multirotor aircraft", Journal of Atmospheric and Oceanic Technology, 34(5), 2017, pp.1183-1191.
Barbieri, L., Kral, S. T., Bailey, S. C. C., Frazier, A. E., Jacob, J. D., Reuder, J., et al., "Intercomparison of small unmanned aircraft system (sUAS) measurements for atmospheric science during the LAPSE- RATE campaign", Sensors, 19(9), 2019, Article 2179.


Lee, S. H., Park, M. E., Jeon, H. R., and Park, M., "A study on filling the spatio-temporal observation gaps in the lower atmosphere by guaranteeing the accuracy of wind observation data from a meteorological drone", Atmosphere-Korea, 33(5), 2023, pp.441-456.
NIMS (National Institute of Meteorological Sciences), "Developing target observation, analysis and application technology for high impact weather (IV): 2025", National Institute of Meteorological Sciences, Jeju, Korea, 2026, pp.32-39.
NIMS, "Project completion report on the development of a meteorological drone for sea fog observation", National Institute of Meteorological Sciences, Jeju, Korea, 2022, pp.1-38.
Lee, K. H., Kwon, B. H., Lee, J., Yoon, S. J., Kwon, S., and Jung, S. H., "Standardized radar wind profiler dataset via integrated raw data processing in Korea", Scientific Data, 13(1), 2026, Article 917.
Kim, K. H., Kim, M. S., Seo, S. W., Kim, P. S., Kang, D. H., and Kwon, B. H., "Quality evaluation of wind vectors from UHF wind profiler using radiosonde measurements", Journal of Environmental Science International, 24(1), 2015, pp.133-150.
Kim, K. H., Kim, P. S., Kim, M. S., Kang, D. H., and Kwon, B. H., "Accuracy evaluation of UHF wind profiler radar wind vectors by setting a threshold of signalto-noise ratios", Journal of Environmental Science International, 25(9), 2016, pp.1241 -1251.
Peterson, E. W., and Hennessey, J. P., "On the use of power laws for estimates of wind power potential", Journal of Applied Meteorology, 17(3), 1978, pp.390-394.
Sanchez-Cuevas, P., Heredia, G., and Ollero, A., "Characterization of the aerodynamic ground effect and its influence in multirotor control", International Journal of Aerospace Engineering, 2017(1), 2017, Article 1823056.
KMA (Korea Meteorological Administration), "Verification procedures and detailed verification standards for meteorological instruments (KMA Notice No. 2023- 9)", 2023, Available from: https://www. law.go.kr/행정규칙/기상측기의검정절차및세부검정기준/(2023-9,20230504)