Ⅰ. 서 론
쿼드로터 무인항공기는 수직이착륙, 정지비행, 협소 공간 기동이 가능하여 감시, 수색, 물류, 농업 등 다양한 분야에서 활용되고 있다. 그러나 이러한 플랫폼은 IMU 센서 기반 자세 정보와 각 구동기의 추력 생성 능력에 크게 의존하므로, 센서 이상이나 구동기 성능 저하는 비행 안정성과 임무 수행 성능을 직접적으로 저하시키거나 불안정에 빠뜨려 비행이 불가능할 수도 있다. 따라서 고장을 신속하게 검출하고 그 영향을 비행 중 실시간으로 완화할 수 있는 고장 탐지 및 보상 기법이 필수적이다. Heredia et al.(2009)과 Schneider et al.(2011)은 UAV 및 멀티로터 시스템에서 센서 및 구동기 고장 탐지와 고장 허용 제어의 필요성을 제시하였다.
기존 쿼드로터 고장 진단·보완 연구는 주로 동역학 모델에 기반하여 구동기 고장과 센서 고장으로 각각 전개되어 왔으며, 두 고장이 모두 발생하는 경우의 연구는 충분히 다루어지지 않고 있다. Freddi et al.(2010)은 관측기 기반 잔차를 이용하여 고장 구동기를 식별하였고, Amoozgar et al.(2013)은 2단계 칼만 필터를 이용하여 구동기 고장과 그 심각도를 추정하였다. 또한 Cen et al.(2014)은 적응형 Thau 관측기를 이용한 강인한 액추에이터 고장 진단 기법을 제시하였고, Avram et al.(2017)은 비선형 적응 추정기를 이용하여 쿼드로터 액추에이터 고장 진단 및 보상을 수행하였다. 이후 Zhong et al.(2018)은 외란을 고려한 강인 액추에이터 고장 탐지 및 진단 기법을 제안하였으며, Han et al.(2018)은 패리티 공간과 재귀최소자승법을 결합하여 고장 심각도를 추정하였다. Guzmán-Rabasa et al.(2019)과 Li et al.(2023)은 각각 LPV 관측기 및 강건 민감도 기반 기법을 통해 액추에이터 고장을 다루었다. 한편 FTC 관점에서는 Baldini et al.(2020), Zhang et al.(2013), Asadi et al.(2022), Bianchi et al.(2023), Asadi(2024)의 연구를 통해 적응제어, 강인제어, 슬라이딩 모드 제어와 결합된 다양한 보상 구조가 제시되었다. 그러나 이러한 방법들은 일반적으로 정확한 모델과 잔차 생성, 임계값 기반 판단, 별도의 보상 단계에 의존하므로 구현 복잡도와 계산 부담이 크다. 이러한 한계에 대응하여, Song et al.(2025)은 IMU 센서로부터 계산한 실제 추력과 명령 추력을 직접 비교하여 각 로터의 고장 심각도를 추정하고, 이를 제어 할당에 반영하는 실용적 방법을 제안하였다.
비선형 시스템의 고장 진단을 위해서는 신경망 기반 방법 역시 활발히 연구되어 왔다. Vemuri et al.(1998), Trunov와 Polycarpou(2000), Papadimitropoulos et al.(2007)은 신경망을 이용한 비선형 시스템 고장 탐지 및 근사 기반 진단의 가능성을 제시하였으며, Talebi et al.(2009)은 순환 신경망 기반 관측기를 이용하여 센서 및 액추에이터 고장을 통합적으로 검출·분리·추정하고 Lyapunov 직접법에 기반한 안정성 해석을 제시하였다. 또한 Abbaspour et al.(2017)은 쿼드로터의 p, q, r 센서를 대상으로 비선형 관측기와 신경망을 결합하여 센서 고장 및 허위데이터 주입 공격을 탐지하는 기법을 제안하였다. 이러한 연구들은 NN 기반 고장 추정의 유효성을 보여주지만, 기존 연구의 대부분은 센서와 구동기를 분리하여 다루거나, 고장 선언 이후 보상을 수행하는 구조에 머무르는 한계가 있다. 특히 Talebi et al.(2009)의 연구에서도 센서와 액추에이터 고장이 동시에 발생하지 않는다는 가정을 두고 있으며, 쿼드로터 환경에서 센서 고장 이후 구동기 고장 또는 구동기 고장 이후 센서 고장이 발생하는 순차 고장 상황에서, 선행 고장 보상이 완전하지 않더라도 후속 고장이 계속 검출 가능한지에 대한 문제는 충분히 다루어지지 않았다(Table 1).
본 논문에서는 쿼드로터 UAV를 대상으로 센서 고장과 구동기 고장이 모두 고려되는 통합 고장 추정 및 보상 기법을 제안한다. 제안 기법은 신경망 관측기를 이용하여 자이로 및 가속도 센서의 고장량을 온라인으로 추정하고, 추정된 고장량을 측정값 보정에 직접 반영한다. 또한 구동기 고장의 경우 IMU 센서로부터 계산한 실제 추력 및 토크와 명령 추력 및 토크를 비교하여 각 구동기의 고장 심각도를 추정하고, 이를 제어 할당 재구성에 반영한다. 따라서 제안 구조는 별도의 명시적인 고장 판단 단계에 의존하기보다는, 추정된 고장량을 보상 루프에 직접 반영하는 고장 추정 기반 보상 구조를 가진다.
본 논문의 구성은 다음과 같다. 2.1절에서는 쿼드로터의 병진 및 회전 동역학을 정리하고, IMU 센서 기반 추력 및 토크 계산식을 제시한다. 2.2절에서는 본 연구에서 고려한 자이로 센서, 가속도 센서 및 구동기 고장 형태를 정의한다. 2.3절에서는 신경망 관측기를 이용한 센서 고장 추정 및 보상 방법을 설명하고 2.4절에서는 IMU 센서 기반 구동기 고장 추정 방법과 고장 심각도를 반영한 제어 할당 재구성 방법을 제시한다. 2.5절과 2.6절에서는 센서와 구동기의 고장이 발생하는 순서가 제안 기법의 추정 및 보상에 어떻게 영향을 미치는가를 살펴보았으며 관성모멘트 불확실성 조건에서의 추정보상 성능을 확인하였다. 마지막으로 결론에서는 제안 기법의 주요 결과와 향후 연구 방향을 정리한다.
이를 통해 본 연구는 기존의 센서 단독 또는 구동기 단독 고장 진단 구조를 확장하여, 복합 고장 하에서 신경망 기반 센서 고장 보상과 IMU 센서 기반 구동기 고장 보상을 결합한 통합 고장 수용 구조의 적용 가능성을 제시한다.
Ⅱ. 본 론
본 논문에서는 쿼드로터를 대칭형 십자 구조의 강체로 가정한다.
병진 운동은 지구 고정 관성좌표계에서 기술하고, 회전 운동 및 IMU 센서 기반의 추력/토크 계산은 기체 고정 좌표계에서 기술하며 동역학 방정식은 아래와 같다.
전체 추력 F, 회전 토크 는 아래와 같이 얻을 수 있다.
기체에 작용하는 항력과 자이로스코픽 항은 아래와 같이 표현된다.
이때 은 구동기 관성이며 는 전체 로터의 회전속도의 합이다.
기체의 작은 각속도가 발생할 경우 자이로스코픽 항의 크기는 무시할 만큼 작아 대부분 고려하지 않는다. 하지만 센서 또는 구동기의 고장이 발생하게 되면 제어기에서 허용하는 최대 각속도를 초과하는 기동이 발생하게 되며 무시할 수 없는 크기로 발생하게 된다. 따라서 토크 방정식에 자이로스코픽 항을 추가하였다.
추력과 토크는 로터 속도 제곱에 비례한다는 가정하에 아래와 같이 표현할 수 있다.
여기서, = 전방, = 우측, = 후방, = 좌측을 의미하며 는 비례 계수이다.
주요 시뮬레이션 파라미터는 Table 2와 같다.
따라서 위 수식들을 아래와 같이 표현할 수 있다.
IMU 센서의 측정값을 통해 추력과 토크를 아래와 같이 계산할 수 있다.
여기서 전체추력 과 속도성분 는 기체 고정 좌표계로 표현되며 항력은 매우 작은 것으로 가정한다. 가속도계는 비력을 측정하므로 기체 고정 좌표계에서 z축 출력은 중력 성분이 상쇄되어 전체 추력에 해당하며 전체추력은 다음과 같이 표현할 수 있다.
여기서 는 중력가속도 로 정규화된 기체 고정좌표계 z축 방향의 비력이며, 무차원 값으로 표현된다.
전체 추력 및 토크 명령은 제어기의 출력이며 위 식으로 명령과 실제 IMU 센서로부터 계산된 값을 비교하여 각 구동기의 명령 대비 실제 추력 비율을 계산할 수 있고 이를 통해 고장 비율을 알 수 있다.
본 논문에서는 TDK InvenSense의 ICM-45686 센서를 기준으로 가속도계 및 자이로 센서 노이즈를 고려하여 센서 고장을 설계하였다. 센서 측정값은 정상 측정값, 측정 노이즈, 그리고 고장 성분으로 구성되며, 본 연구에서는 지속적인 바이어스 형태의 센서 고장을 고려한다.
가속도 센서 및 자이로 센서의 노이즈 특성은 데이터시트에 명시된 노이즈 스펙트럼 밀도(NSD)와 대역폭을 기반으로 설정하였다. 또한 시뮬레이션에 사용된 센서 고장의 크기는 각 센서의 실효값(RMS) 노이즈 수준을 충분히 초과하도록 설정하여, 고장이 확률적 노이즈와 명확히 구분 가능한 조건에서 탐지 및 보상이 수행되도록 하였다.
구동기 고장은 입력 명령 대비 실제 발생 추력이 감소하는 효율 손실 형태로 모델링하였다. 이는 프로펠러 손상, 모터 마찰 증가, ESC의 전압 강하 등으로 인해 동일한 PWM 입력에서도 생성 추력이 감소하는 실제 현상을 반영한 것이다.
본 연구에서는 쿼드로터의 물리적 제어 한계를 고려하여 최대 49% 수준의 추력 손실을 구동기 고장으로 설정하였다. 일반적인 쿼드로터는 정지 비행 시 최대 추력의 약 50% 수준을 사용하므로, 49% 효율 손실은 구동기 포화에 근접한 가혹 조건에 해당한다. 이를 통해 제안된 고장 탐지 및 보상 기법이 극한 조건에서도 동작 가능한지를 검증하고자 하였다.
또한 상수형 감쇠뿐만 아니라 시간에 따라 변화하는 시변 고장을 고려하기 위해 사인파 및 톱니파 형태의 구동기 고장을 추가적으로 인가하였다. 이를 통해 제안 기법이 시간 변화형 고장에 대해서도 실시간 추정 및 보상이 가능함을 검증한다.
본 연구에서 고려하는 고장의 크기 범위 내에서 시스템 상태 및 관측기 상태 는 유계 영역 에 있다고 가정한다. 따라서 관측기 및 신경망에 입력되는 상태 벡터 역시 동일한 유계 영역으로 제한되며 신경망 근사 오차는 아래와 같이 유한한 상한을 갖는다고 가정한다.
이러한 가정하에 지속적인 센서 고장을 포함한 Lyapunov 함수의 시간 미분은 음의 정부호 항과 유한한 외란 항의 합으로 상계될 수 있으며 결과적으로 상태 추정 오차 및 신경망 가중치 오차는 균일 궁극 유계성(uniformly ultimately bounded)임을 보일 수 있다.
여기서 UUB는 시스템의 오차가 초기 조건과 관계없이 일정 시간 이후 특정 유계 영역 내부로 수렴하여 유지되는 특성을 의미한다. 이때 유계 영역은 시스템이 안정적으로 운용될 수 있는 제한된 오차 범위를 의미한다. 본 논문에서는 Talebi et al.(2009)의 Lyapunov 직접법 기반 안정성 해석에 근거하여 동일한 형태의 신경망 갱신 법칙을 적용하고, 쿼드로터 센서 고장 추정에서 추정 오차가 제한된 범위 내에 유지되는지를 시뮬레이션으로 확인한다.
고장을 포함한 비선형 시스템은 다음과 같다.
는 입력, 는 출력, 는 상태 벡터, 는 비선형 함수 는 무인기의 미모델링항, 은 센서의 측정 잡음과 미모델링항, 는 센서의 고장이다.
임의의 Hurwitz행렬 A를 도입하면 시스템은 다음과 같이 재구성할 수 있다.
고장을 포함하는 신경망 관측기는 아래와 같은 방정식으로 표현이 가능하다.
여기서 은 신경망 관측기로 추정한 고장이다. 상태 및 입력으로 구성된 회귀벡터 가 의 컴팩트 집합 S로 제한되고 은닉층 뉴런 수가 충분히 크면, S 상의 임의의 연속 함수는 유계 근사 오차를 갖는 신경망으로 근사될 수 있다(Talebi et al., 2009). 따라서 센서 고장함수 는 다음과 같이 표현할 수 있다.
이때 이고 는 신경망의 이상적인 가중치 행렬이고 는 신경망의 유계 근사 오차이며 는 활성화 함수로 sigmoid 함수로 정의된다.
은 은닉층의 뉴런의 개수이며는 다음과 같이 근사할 수 있다.
이를 추정 모델에 적용하면 아래와 같다.
신경망 가중치 갱신 법칙의 안정성 및 최종 유계성은 Lyapunov 직접법을 통해 해석될 수 있으며, 본 논문에서는 동일한 형태의 갱신 법칙을 센서 고장 추정 구조에 적용한다(Talebi et al., 2009). 이를 바탕으로 쿼드로터에서 센서 고장과 구동기 고장이 순차적으로 발생하는 경우에 대한 통합 추정·보상 구조를 구성하고, 그 유효성을 시뮬레이션을 통해 검증한다.
여기서 학습계수는 이고, 이다. 또한 은 작은 양의 상수이며갱신 법칙의 항은 감쇠항으로써 가중치 추정치 가 발산하지 않고 유계로 유지되도록 한다.
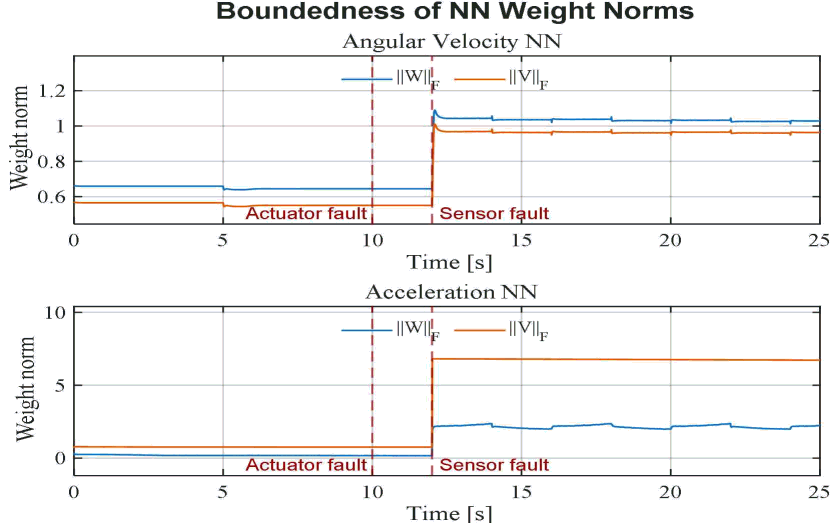
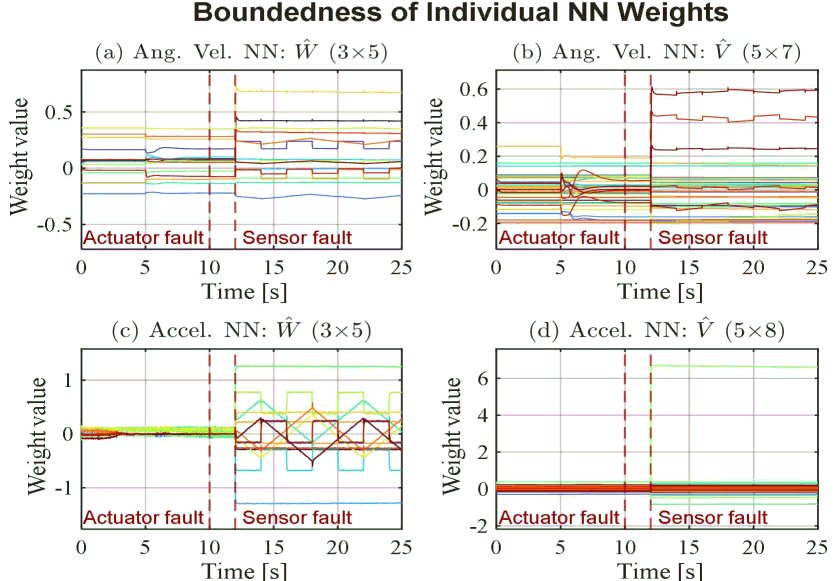
각 가중치와 이에 대한 norm을 Fig. 1과 Fig. 2에 각각 나타내었다. 해당 결과는 아래에서 제시하는 시뮬레이션 조건 중 하나의 대표적인 경우에 대해 도시한 것이다. 는 아래와 같이 정의된다.
2.1절의 회전 동역학식에 기반하여 각속도계 출력 예측을 위한 비선형 관측기를 다음과 같이 구성한다.
추정된 각가속도를 적분하여 계산된 각속도와 신경망 기반 고장량 추정을 합한 결과는 센서 출력의 추정값이 된다.
비선형 관측기로부터 얻은 상태 추정값 와 제어 입력 를 신경망의 입력으로 사용하여 각속도 센서 고장량을 온라인 추정한다. 초기 구간에서는 가 충분히 수렴하지 않았으므로 실제 고장량과 오차 및 출력 잔차가 존재할 수 있다. 잔차 를 이용해 를 반복 업데이트함으로써 추정 정확도를 향상시킨다.
2.1절의 동역학식에 기반하여 가속도계 출력 예측을 위한 비선형 관측기를 다음과 같이 구성한다.
비선형 관측기로부터 계산된 추정 가속도와 신경망 기반 고장량 추정을 합한 결과는 가속도계 출력의 추정값이 된다.
비선형 관측기로부터 얻은 추정 가속도 와 자세각 그리고 총 추력 를 신경망의 입력으로 사용하여 가속도 센서 고장량을 온라인 추정한다. 초기 구간에서는 가 충분히 수렴하지 않았으므로 실제 고장량과의 오차 및 출력 잔차가 존재할 수 있다. 잔차 를 이용해 를 반복 업데이트함으로써 추정 정확도를 향상시킨다.
본 절에서는 쿼드로터 센서 단에 고장을 인가하고 신경망을 사용하여 추정한 고장 크기와 고장량을 비교하고, 이를 센서 측정값에 보상하여 고장 발생 시에도 비행 안정성이 유지됨을 검증한다.
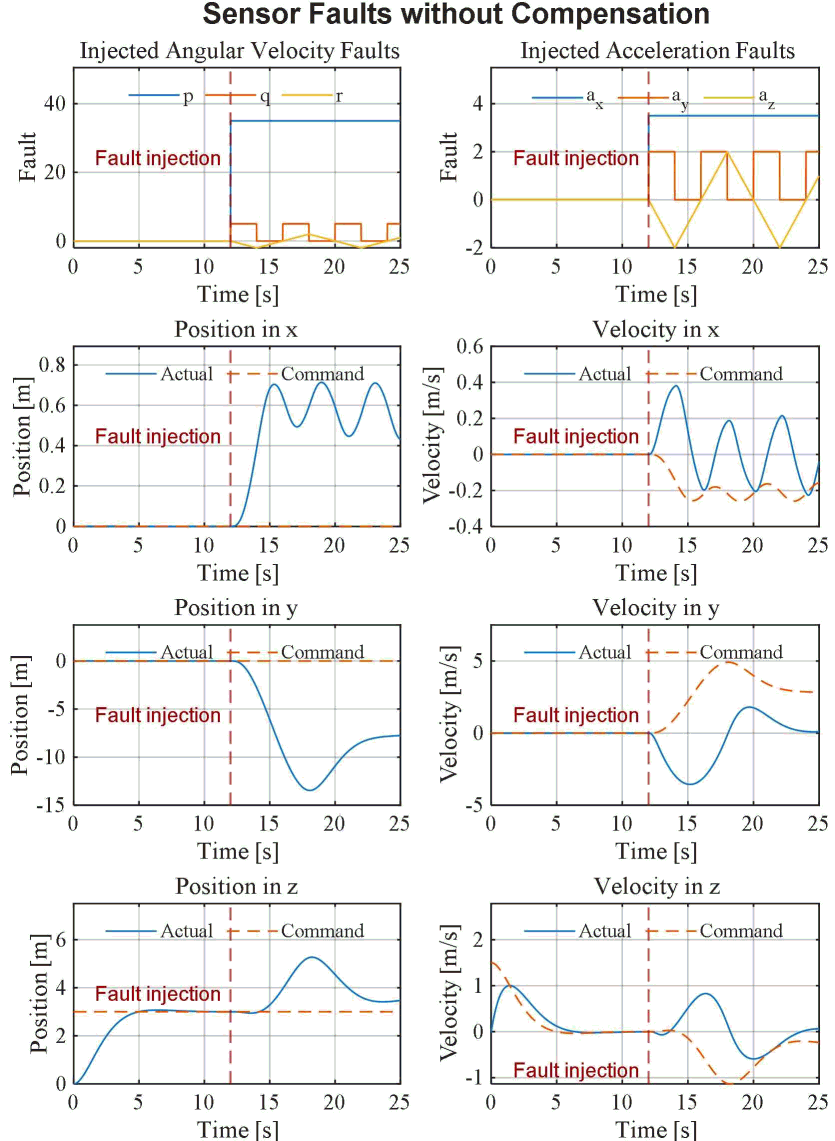
먼저, 3 m 고도 정지 비행 조건에서 각속도 및 가속도 센서에 고장을 인가하고 그에 따른 응답 결과를 Fig. 3에 나타내었다. 고장 보상을 적용하지 않을 경우, 센서 오차가 제어 입력에 직접 반영되어 쿼드로터의 응답 특성이 현저히 저하되며, 일부 축에서는 기준 명령에 대한 추종 성능을 상실함을 알 수 있다.
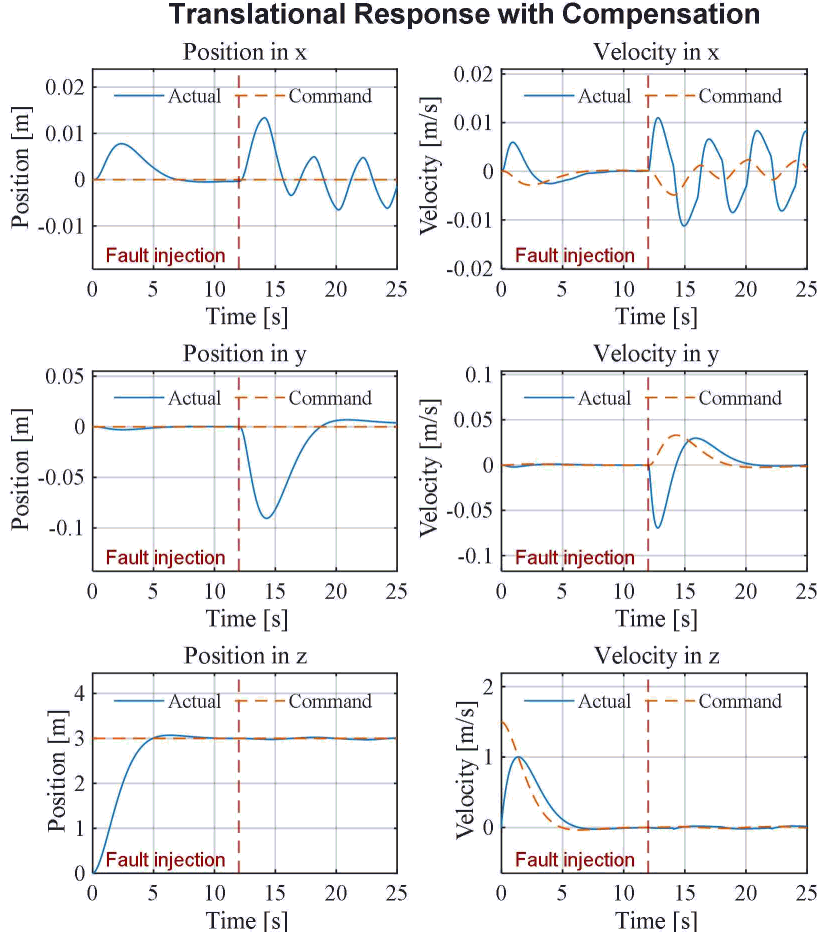
동일한 고장 조건 하에서 고장 추정 및 보상을 적용한 결과는 Fig. 4 및 Fig. 5와 같다. 고장 발생 및 변화 시점의 일시적인 피크를 제외하면 추정 오차는 0 근방에서 안정적으로 유지됨을 확인하였다. 보상 후 센서값 및 잔차에서 나타나는 스파이크 현상은 고장 특성이 급변할 때 신경망 가중치가 업데이트되는 과정에서 발생하는 과도 응답으로 판단된다. 결과적으로 센서 고장이 실시간으로 보상됨에 따라, 쿼드로터는 고장 상황에서도 목표 궤적을 정밀하게 추종하며 비행 제어 명령을 안정적으로 수행한다.
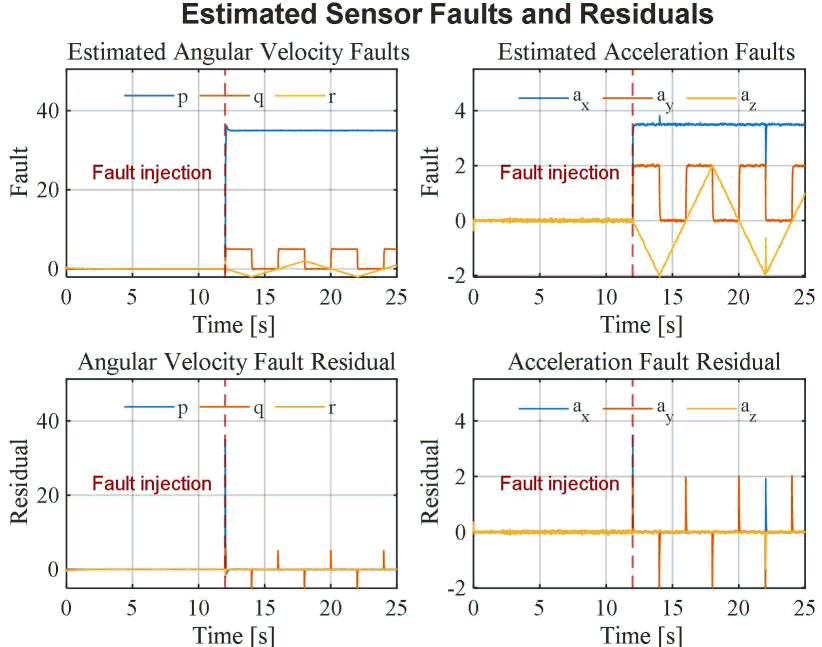
제안된 방법의 성능 평가 결과를 Table 3에 나타내었다.
일부 채널에서 상대적으로 큰 오차가 나타나지만, 이는 고장 발생 초기의 과도 응답 및 센서 노이즈에 기인하며, P95 오차가 낮게 유지되는 점에서 대부분의 시간 동안 안정적인 추정이 이루어짐을 확인할 수 있다.
고장 추정 성능은 MAE, NMAE, P95 오차로 평가하였다. MAE는 실제 고장값과 고장 추정치 사이의 평균 절대 오차이며, NMAE는 MAE를 고장 크기로 정규화하여 백분율로 나타낸 값이다. P95 오차는 전체 절대 오차 중 95%가 해당 값 이하에 포함됨을 의미하며, 최대 오차의 영향을 줄이고 전반적인 오차 분포를 평가하기 위해 사용하였다.
본 절에서는 필자들의 선행 연구에서 제안한 방법을 바탕으로, IMU 센서 신호를 이용하여 구동기 고장을 실시간으로 탐지하고 그 크기를 추정하는 동역학 기반 방법을 설명한다(Song et al., 2025).
구동기의 고장은 아래와 같이 표현할 수 있다.
여기서 는 정상 추력 에 고장률 가 반영된 구동기에서 발생하는 실제 추력이며 아래와 같다.
이는 결함이 있는 구동기가 정상치 대비 배만큼의 추력을 제공함을 의미한다. 정지 비행은 전체 추력의 50% 추력에서 유지된다고 가정한다.
이러한 구동기 고장을 실시간으로 탐지하고 크기를 추정하기 위해, 쿼드로터에 작용하는 전체 측정 추력과 토크를 바탕으로 각 구동기에서 발생하고 있는 개별 추력을 역산한다. 기하학적 구조를 반영한 추력 분배 행렬의 역행렬을 이용하면 개별 측정 추력은 다음과 같이 표현할 수 있다.
여기서 는 2.1절에서 도출된 전체 추력 측정치와 토크 측정치이다.
결과적으로 제어기에서 구동기로 인가한 명령 추력과 위 수식을 통해 역산된 실제 측정 추력을 비교하여 고장 심각도를 추정할 수 있다.
이 추정식을 통해 도출된 는 정상 상태에서 1에 근사하며, 고장 발생 시 효율 손실량에 비례하여 감소한다. 이를 통해 추가적인 하드웨어 센서 없이 기존 IMU 센서 데이터만으로 다중 구동기의 고장을 온라인으로 식별하고 그 크기를 정량적으로 파악할 수 있다.
2.4절에서 탐지한 고장 심각도로 쿼드로터의 고장을 보상하는 절차를 설명한다.
본 논문에서 고려하는 구동기 고장은 완전 정지형 고장이 아닌 부분 효율 저하로 제한한다. 따라서 보상 구간에서는 식 (23)에서 각 고장 계수에 대해 을 가정하며, 식 (23)을
로 나타낼 경우 행렬 는 가역이므로 역행렬 기반 제어 할당을 적용하여 각 구동기의 요구추력은 식 (26)으로부터 아래와 같이 나타낼 수 있다.
먼저, 3 m 고도 정지 비행 중 인가한 구동기 고장 형태와 이에 따른 위치 및 속도 응답을 Fig. 6 및 Fig. 7 에 나타내었다. 구동기 고장은 추력손실이 반영된 요구추력 대비 실제 추력으로 표현하였다. 자세 유지를 위한 추력이 충분히확보되지 않아 기준 명령에 대한 추종 성능이 저하되는 것을 확인하였다. 동일한 고장 조건에서 고장 추정 및 보상을 적용한 결과는 Fig. 8 및 Fig. 9 과 같다.
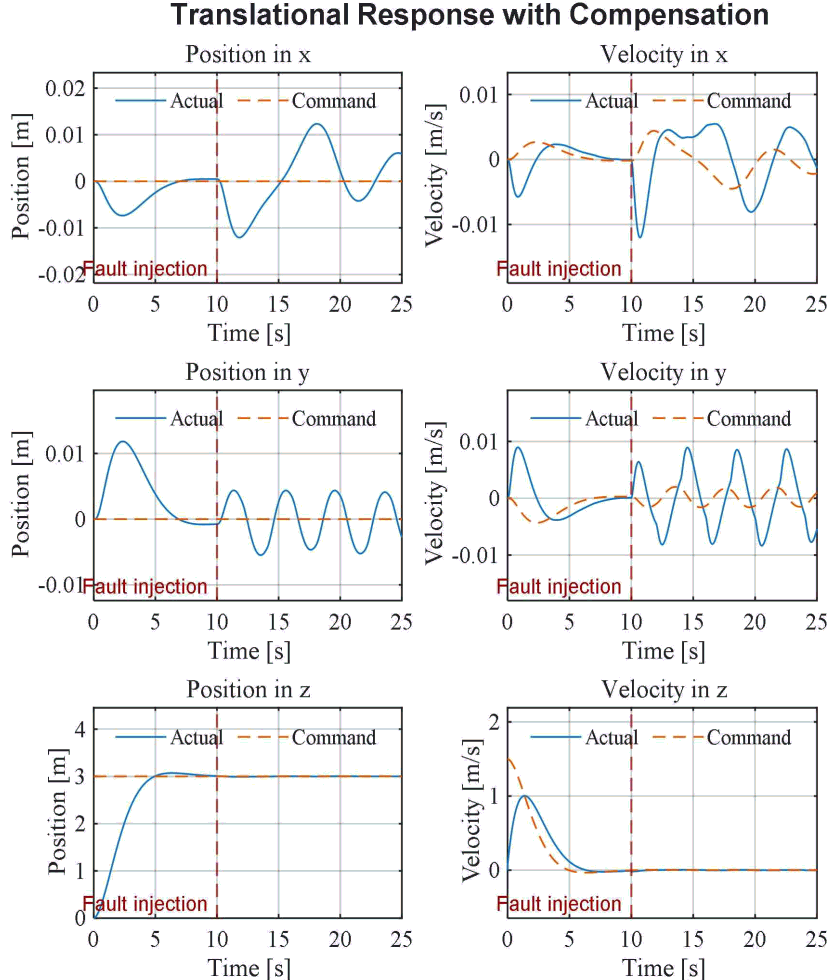
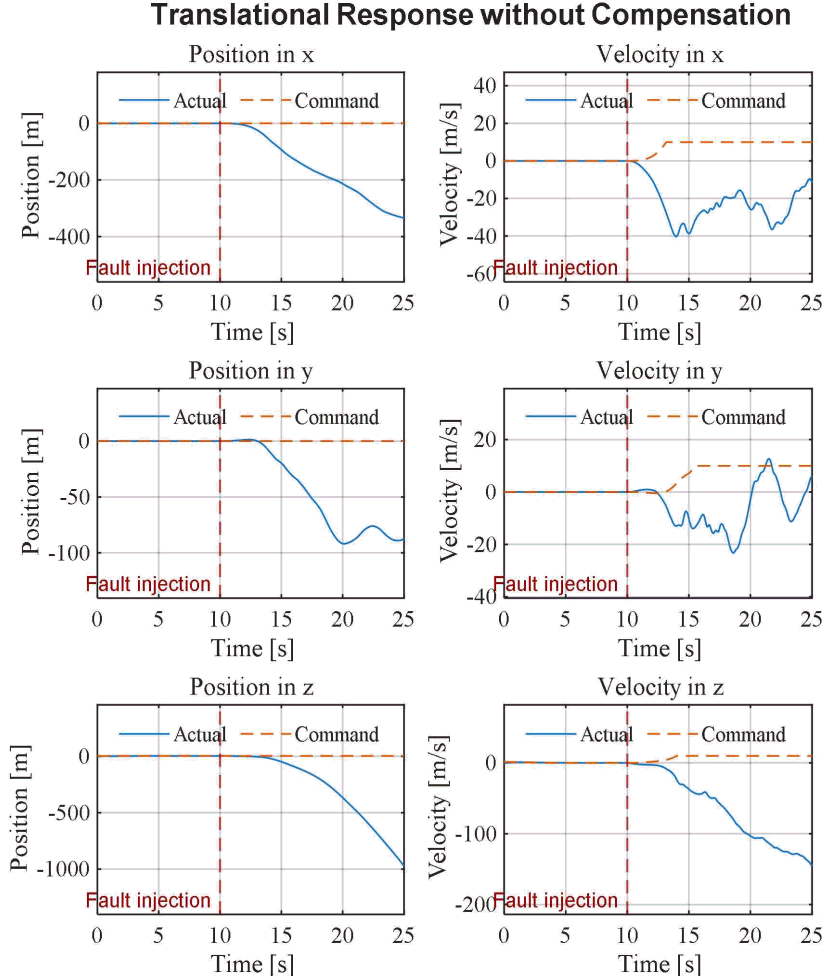
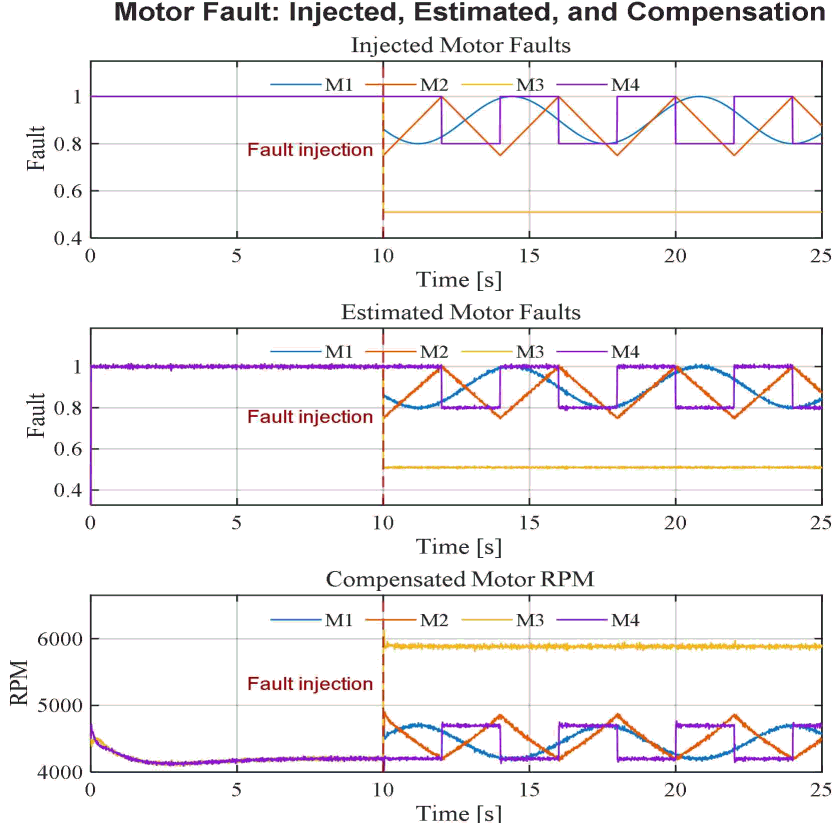
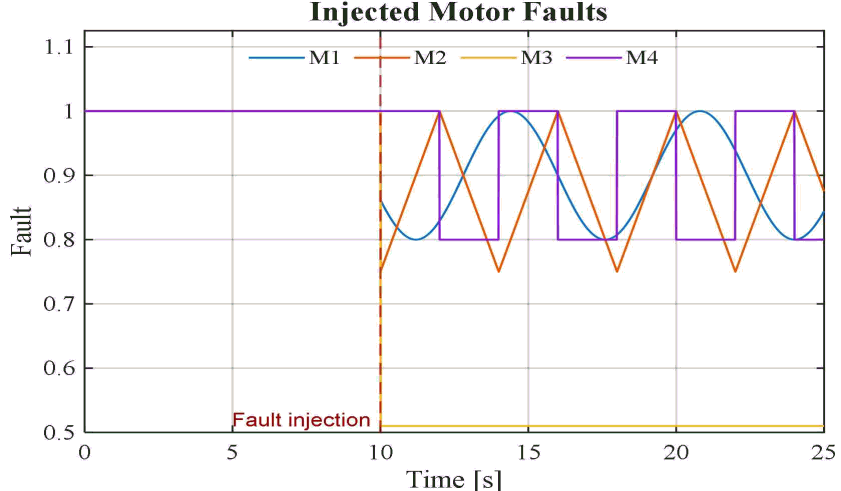
Fig. 8 에서 구동기에 인가한 고장량과 추정량을 나타내었고 세 번째 그래프에서 고장량만큼 구동기의 RPM이 증가함을 확인할 수 있다. 추정된 고장량은 인가된 실제 고장량을 정확하게 추종하며, 보상된 구동기 명령을 인가했을 때 쿼드로터가 목표 위치 및 속도 궤적을 안정적으로 추종함을 확인하였다.
구동기 고장만 존재하는 조건에서 제안된 방법의 성능 평가 결과를 Table 4에 나타내었다.
| Motor | Maximum loss of effectiveness | MAE | NMAE (%) | P95 error |
|---|---|---|---|---|
| M1 | 0.20 | 0.00292 | 1.458 | 0.00707 |
| M2 | 0.25 | 0.00290 | 1.160 | 0.00697 |
| M3 | 0.49 | 0.00167 | 0.340 | 0.00401 |
| M4 | 0.20 | 0.00295 | 1.477 | 0.00730 |
모든 모터에서 NMAE는 약 1.5% 이하로 유지되며, 안정적인 고장 추정 성능을 확인할 수 있다. 특히 고장 크기가 큰 경우(M3) 상대 오차가 감소하는 경향을 보이며, 이는 신호 대 잡음비 증가에 따른 결과로 해석된다. 또한 P95 오차가 매우 낮은 수준을 유지하여 대부분의 시간 동안 정확한 추정이 이루어짐을 확인할 수 있다.
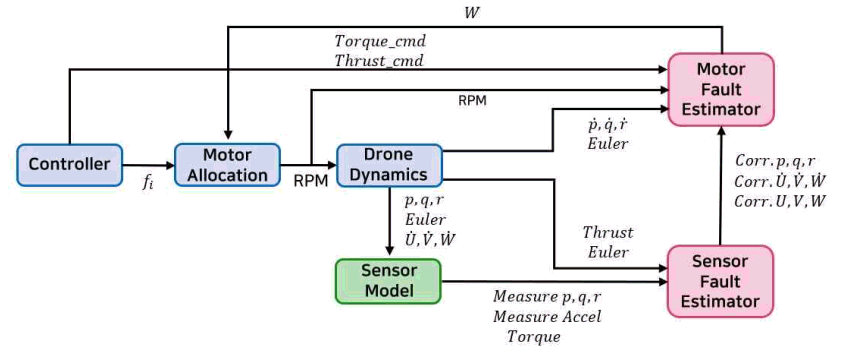
본 절에서는 센서 고장과 구동기 고장이 모두 발생하는 고장 상황을 고려한다(Fig. 10). 센서 고장과 구동기 고장이 동일한 순간에 동시에 발생하지 않는다고 가정하나, 선행 고장이 보상된 이후 후속 고장이 발생하여 두 고장이 물리적으로 공존하는 경우까지 배제하는 것은 아니다. 본 연구의 보상 구조는 고장 여부 판단 후 보상을 수행하는 방식이 아니고 추정한 고장량을 실시간으로 보상 루프에 직접 반영하는 방식이다. 따라서 본 절에서 확인해야 할 핵심은 선행 고장 보상 후 남는 잔류 오차가 후속 고장 추정량을 지배하는 수준까지 커지는가의 여부이다.
선행 고장이 보상되지 않은 상태에서 후속 고장이 발생할 경우, 고장 추정 성능에 미치는 영향을 분석하기 위해 비교 기준 시나리오를 구성하였다. 본 시나리오에서는 센서 고장과 구동기 고장이 시간차를 두고 순차적으로 발생하지만, 선행 고장에 대한 보상은 수행하지 않는다. 시뮬레이션은 3 m 고도 정지 비행 조건에서 수행하였다.
Fig. 11과 Fig. 12는 센서 고장이 보상되지 않은 상태에서 구동기 고장이 추가로 발생하는 경우의 구동기 고장 추정 결과와 센서 추정 결과를 나타낸다. 센서 고장으로 인해 IMU 센서 측정값에 바이어스가 포함되면, 이를 기반으로 계산되는 추력 및 토크가 왜곡된다. 그 결과 실제 구동기 고장과 일치하지 않는 고장 추정값이 발생하며, 일부 채널에서는 후속 구동기 고장의 크기를 정상적으로 추정하기 어렵다.
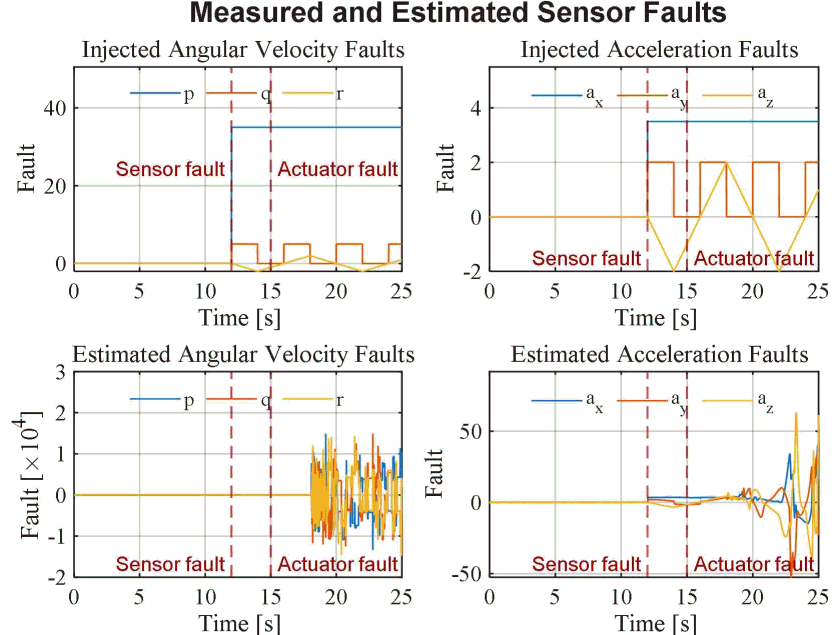
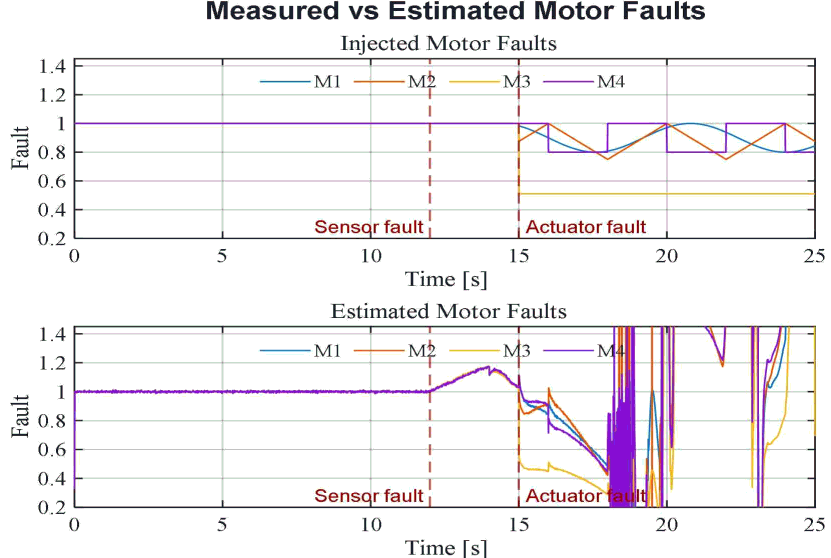
반대로 구동기 고장이 보상되지 않은 상태에서 센서 고장이 추가로 발생하는 경우에도 유사한 문제가 발생한다. 보상되지 않은 구동기 고장은 시스템 동역학과 입력 사이의 불일치를 유발하고, 이로 인해 관측기 기반 센서 고장 추정 과정에서 잔차가 급격히 증가한다. 따라서 실제 센서 고장과 무관한 동역학 오차가 센서 고장으로 해석되거나, 센서 고장 크기 추정이 왜곡될 수 있다.
이는 선행 고장이 보상되지 않을 경우 후속 고장 추정이 왜곡될 수 있음을 의미하며, 순차 고장 조건에서 선행 고장 보상이 필요함을 보여준다.
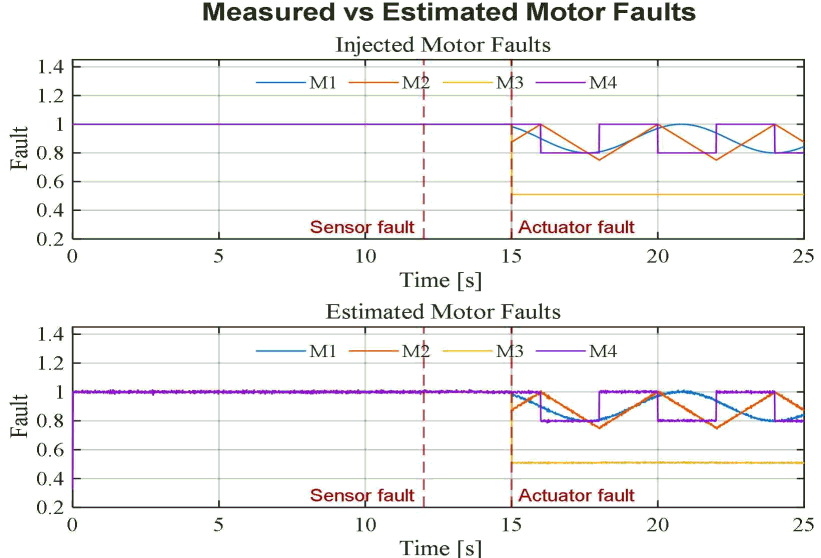
본 절에서는 3 m 고도에서 정지 비행 중 센서 고장과 구동기 고장이 순차적으로 발생하는 경우에 대한 센서 및 구동기 보상 결과를 Fig. 13과 Fig. 14에 제시하였다.
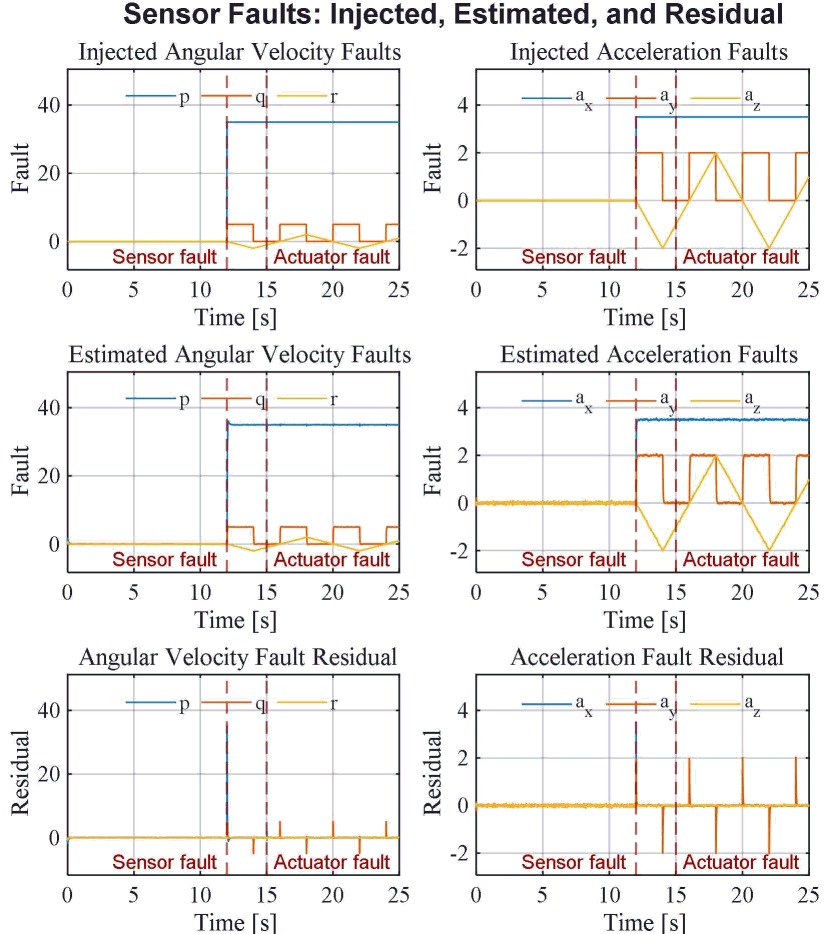
센서 고장이 발생하면 측정값 왜곡으로 인해 상태 추정 오차가 증가하지만 제안된 방법에서는 신경망 기반 관측기를 통해 센서 고장을 추정하고 이를 보정함으로써 구동기 고장 추정에 사용되는 입력 신호의 신뢰도를 유지한다.
Fig. 13에서 확인할 수 있듯이, 센서 고장 보상 이후 구동기 고장이 추가로 발생하더라도 각 구동기 고장 추정값은 실제 고장 크기로 수렴하며, 이를 기반으로 한 보상이 적용됨에 따라 Fig. 15과 같이 쿼드로터의 거동이 안정적으로 유지됨을 알 수 있다.
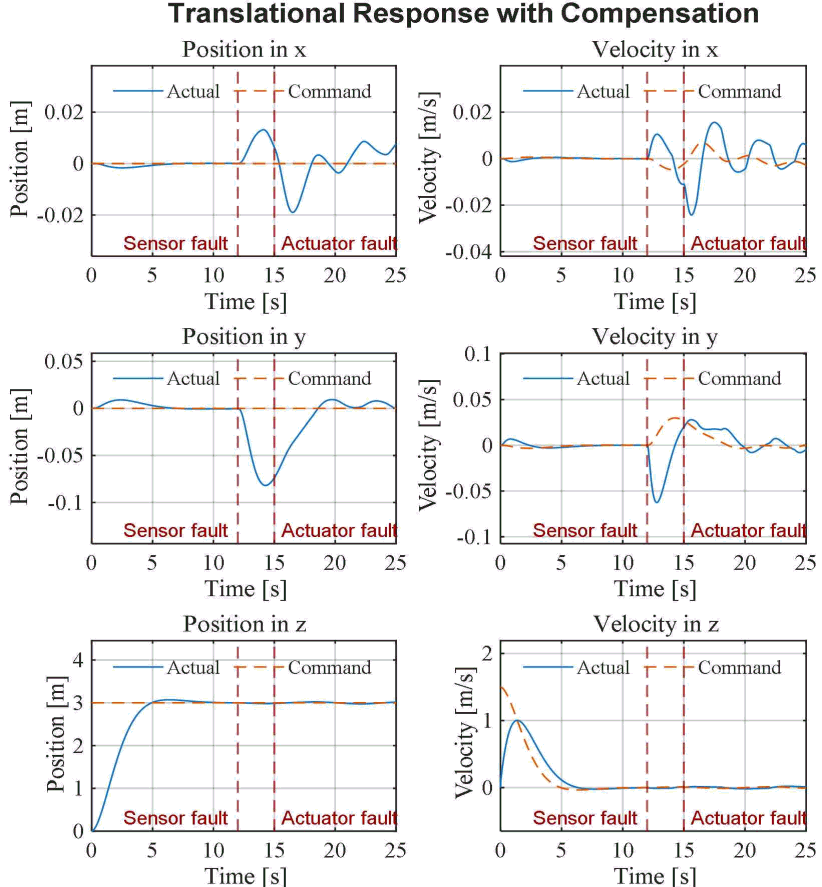
또한, 센서 고장 보상이 완전하지 않아 잔류 오차가 존재하더라도, 해당 오차는 구동기 고장으로 인해 발생하는 명령 추력과 실제 추력의 차이에 비해 제한적이므로 후속 구동기 고장의 검출 및 추정이 지속적으로 가능함을 확인할 수 있다. 이는 IMU 센서 데이터를 기반으로 실제 추력을 계산하고 이를 명령 추력과 비교하여 고장을 추정하는 구조가 센서 고장 보상과 결합된 상황에서도 유효하게 동작함을 의미한다.
Table 5에 센서 고장 보상 후 구동기 고장 순차 조건에서의 고장 추정 결과를 나타내었는데 이는 Table 3과 Table 4와 유사한 수준의 추정 성능을 보임을 확인할 수 있다.
본 절에서는 기체가 3 m 고도에서 전진 비행하는 조건에서 구동기 고장이 먼저 발생하고, 이후 센서 고장이 추가로 발생하는 순차 고장 상황을 고려하였다. 구동기 고장은 10초에 발생하고, 센서 고장은 12초에 발생하도록 설정하였다.
Fig. 16는 구동기 고장 후 센서 고장이 추가로 발생하는 경우의 구동기 고장 추정 결과를 나타낸다.구동기 고장으로 인해 실제 입력과 명령 입력 사이의 불일치가 발생하지만, 제안된 방법은 추정된 구동기 고장을 제어 입력 재구성에 반영하여 해당 영향을 보상한다. 이후 센서 고장이 추가로 발생하더라도, Fig. 17에서 확인할 수 있듯이 각 센서 축의 고장 추정값은 실제 고장 크기로 수렴한다. 이는 구동기 고장 보상 과정에서 발생할 수 있는 잔류 오차가 후속 센서 고장 추정을 지배하지 않음을 의미한다(Fig. 18).
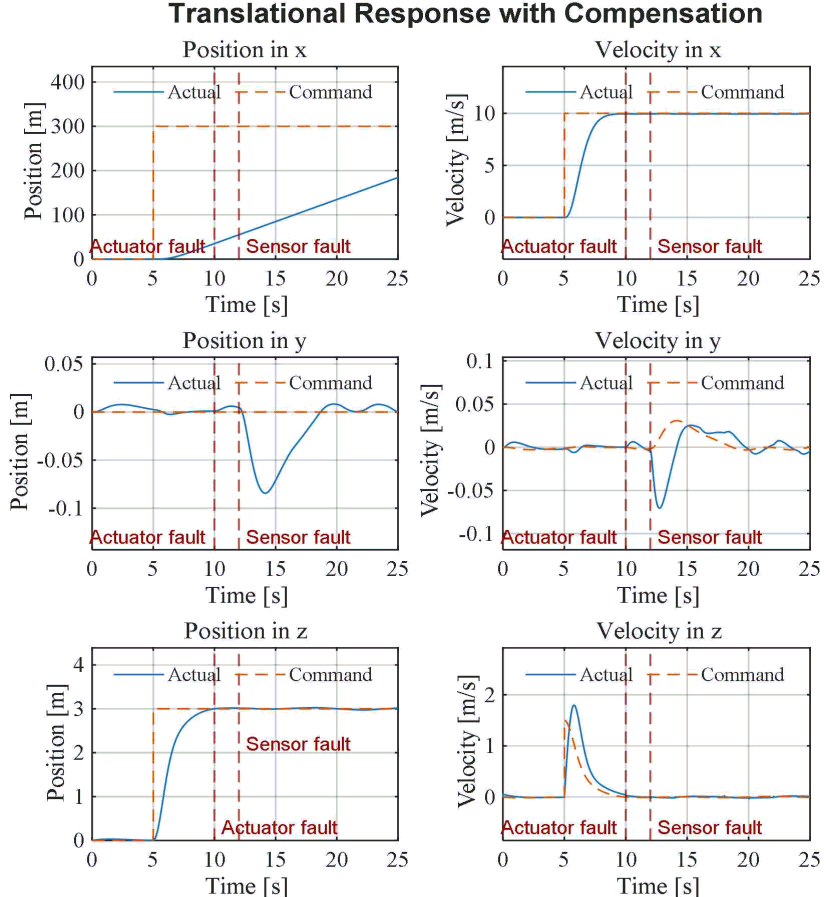
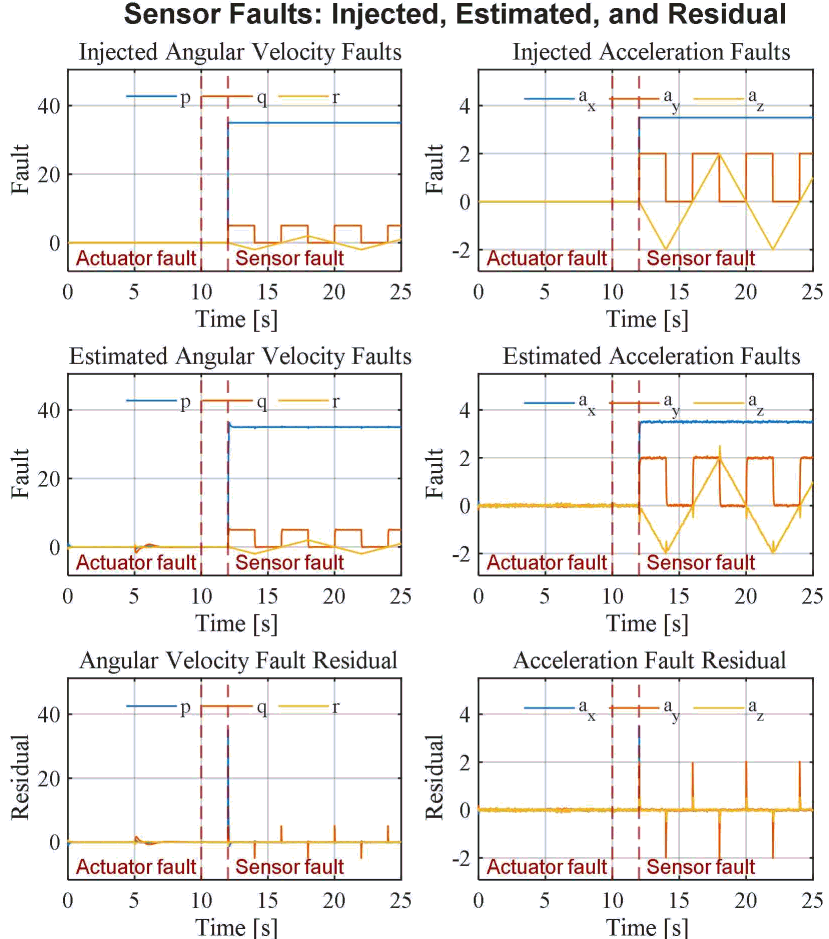
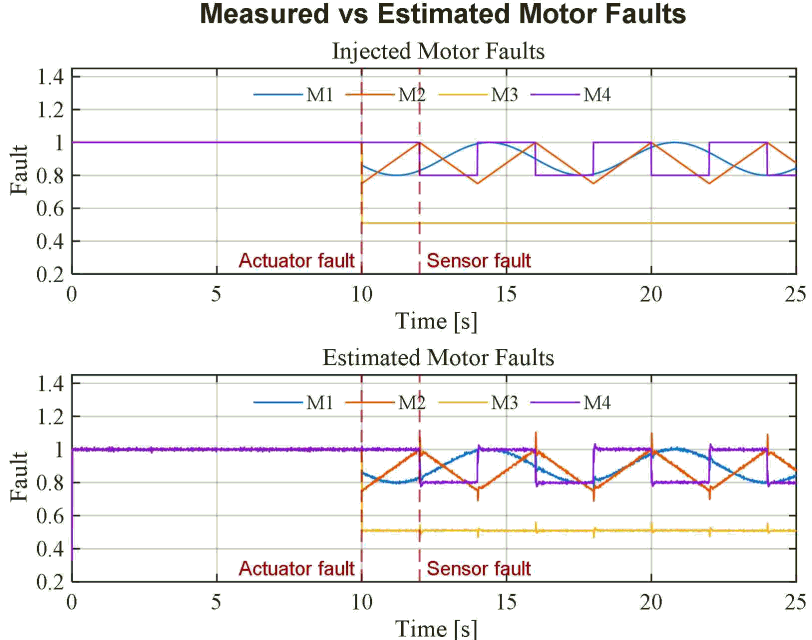
Table 6는 구동기 고장 보상 후 센서 고장이 발생한 경우의 고장 추정 결과를 나타낸다. Table 4 및 Table 5와 비교했을 때, 모든 채널에서 유사한 수준의 추정 성능이 유지되었으며, NMAE는 약 2% 이하, P95 오차는 낮은 수준으로 나타났다. 이는 제안된 방법이 구동기-센서 순차 고장 조건에서도 안정적인 고장 추정 및 보상 성능을 유지함을 보여준다.
실제 비행 환경에서는 쿼드로터의 질량, 관성모멘트, 공력 계수와 같은 시스템 파라미터를 정확하게 식별하기 어렵기 때문에, 고장 추정기에 사용되는 수학적 모델과 실제 시스템 사이에는 파라미터 불일치가 존재할 수 있다. 따라서본 절에서는 제안된 복합 고장 탐지 및 보상 기법이 모델 불확실성 조건에서도 유효하게 동작하는지를 확인하기 위해, 정확한 관성모멘트를 사용한 경우와 관성모멘트 오차가 존재하는 경우를 비교하였다(Table 7).
| Parameter | True value(kg․m2) | Incorrect value(kg․m2) | Error (%) |
|---|---|---|---|
| Ixx | 0.1676 | 0.1843 | +10 |
| Iyy | 0.1676 | 0.1508 | -10 |
| Izz | 0.2794 | 0.2933 | +5 |
두 경우 모두 동일한 순차 고장 시나리오를 적용하였으며, 성능 비교 결과를 Table 8에 정리하였다.
| Cond. | Avg. NMAE (%) | Max. NMAE (%) |
|---|---|---|
| True inertia | 1.056 | 1.881 |
| Incorrect inertia | 1.005 | 1.705 |
Table 8에서 확인할 수 있듯이, 관성모멘트 오차가 존재하는 경우에도 전체 평균 NMAE는 1.005%, 최대 NMAE는 1.705%로 나타났으며, 모든 센서 및 구동기 채널에서 NMAE가 약 2% 이하로 유지되었다. 이는 모델 파라미터 불일치가 존재하더라도 제안된 방법의 고장 추정 성능이 전반적으로 유지됨을 의미한다.
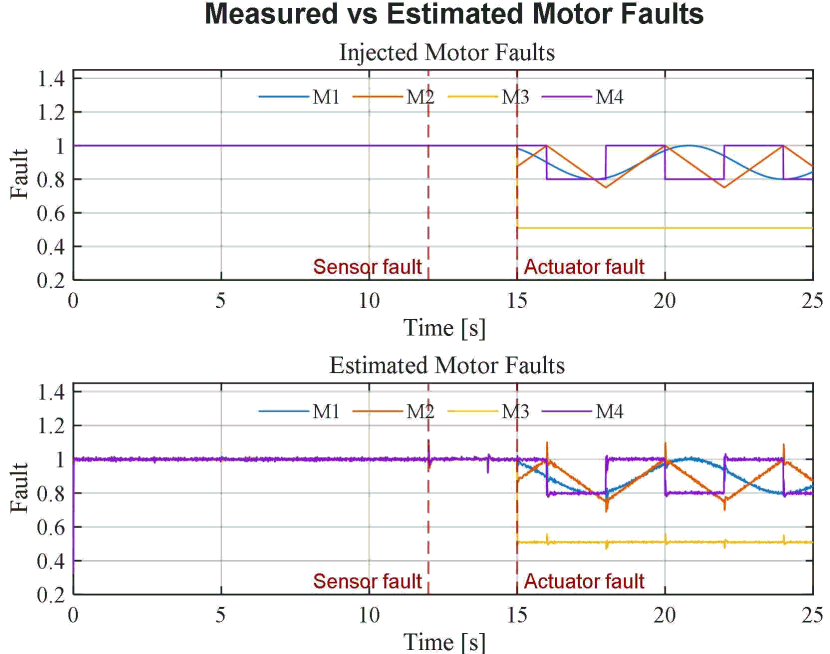
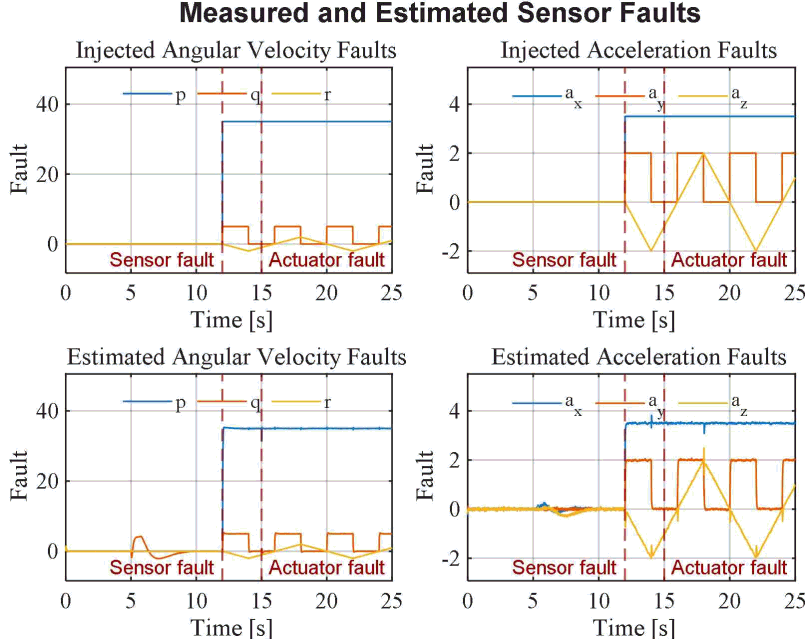
결과적으로, 제안된 신경망 기반 고장 추정 구조는 모델링 오차를 완전히 제거하는 것은 아니지만, 그 영향을 유계의 잔류 오차로 제한함으로써 순차 고장 조건에서도 후속 고장의 검출 및 추정 성능을 유지할 수 있음을 확인하였다(Fig. 19 및 Fig. 20).
Ⅲ. 결 론
본 논문에서는 쿼드로터 무인항공기를 대상으로 센서 고장과 구동기 고장이 모두 발생하는 상황에서의 고장 추정 및 보상 기법을 제안하였다. 제안 기법은 센서 고장의 경우 신경망 관측기를 이용하여 고장량을 온라인으로 추정하고 이를 측정값 보정에 직접 반영하며, 구동기 고장의 경우 IMU 센서 기반으로 계산한 실제 추력과 명령 추력을 비교하여 각 로터의 고장 크기를 추정한 뒤 제어 입력 재구성을 수행하는 구조를 사용한다. 이를 통해 기존의 잔차 생성, 고장 판단, 보상으로 이어지는 단계적 구조와 달리, 별도의 명시적 고장 판단 단계 없이 추정된 고장량을 보상 루프에 직접 반영할 수 있도록 하였다.
시뮬레이션 결과, 센서 고장 단독 및 구동기 고장 단독 상황에서 제안 기법은 주입된 고장량을 전반적으로 양호하게 추정하였고, 보상된 센서 신호와 재구성된 구동기 명령을 사용할 경우 쿼드로터는 주어진 위치 및 속도 명령을 안정적으로 추종하였다. 또한 센서 고장 후 구동기 고장이 발생하는 경우와 구동기 고장 후 센서 고장이 발생하는 경우 모두에서 검출 및 보상이 가능함을 확인하였다.
정확한 관성모멘트 값을 알지 못하는 경우 일부 과도 구간에서 추정 오차가 증가하였으나, 전체적인 고장 추정 성능은 정확한 모델 조건과 유사한 수준으로 유지되었다.
본 연구는 신경망 기반 센서 고장 보상과 관성측정장치 기반 구동기 고장 보상을 하나의 틀로 통합하고, 선행 고장이 완전히 제거되지 않은 상황과 모델 불확실성이 존재하는 조건에서도 후속 고장의 검출 가능성이 유지될 수 있음을 보였다는 점에서 의의를 가진다.
향후에는 실제 비행 실험 및 하드웨어 연동 시뮬레이션 환경을 통한 검증, 외란 및 센서 노이즈 수준 변화에 대한 강건성 평가로의 확장이 필요하다.


