 PDF Download
 PubReader
 Export Citation
 Email the Author
 Share Facebook
 Share Twitter
 Cited by 0 Article
 Metrics (View:21)
Ⅰ. 서 론
최근 무인기 기술의 발전과 함께 다수의 무인기를 동시에 운용하는 군집비행 기술에 대한 관심이 증가하고 있다. 군집비행 기술은 다수 기체의 협력 운용을 통해 단일 무인기 운용 대비 임무 수행 효율성을 높일 수 있다는 장점을 갖는다(He et al., 2024). 이에 따라 군집비행 기술은 감시·정찰, 구조, 재난 대응 및 국방 분야 등 다양한 영역에서 활용되고 있다(Kim, 2025). 이러한 군집비행의 적용이 확대되고 운용 규모가 증가함에 따라, 비행 중 군집 유지뿐만 아니라 다수 기체를 한정된 공간에서 안전하게 이륙 및 착륙시키기 위한 운용방안의 중요성도 증가한다.
VTOL(vertical take-off and landing) 무인기는 수직이착륙이 가능하여 활주로 의존도를 낮추고 제한된 공간에서도 운용할 수 있다는 장점이 있다. 그러나 다수 기체의 군집 운용에서는 개별 기체의 수직이착륙 성능만으로 전체 군집의 안전하고 효율적인 운용을 보장하기 어렵다. 따라서 다수 기체를 동시에 운용하는 환경에서는 이착륙 과정에서 기체 간 공간적 분리를 확보하고, 비행모드 전환부터 회수까지의 과정을 안정적으로 연계할 수 있는 운용방안이 필요하다.
이에 따라 최근에는 다수 무인기의 안전하고 효율적인 이륙 및 착륙을 위한 연구가 수행되고 있다. 특히 VTOL 고정익 무인기의 경우 이륙과 착륙뿐만 아니라 군집비행으로의 진입과 이탈을 포함한 연속적인 운용이 요구된다. 그러나 기존 연구는 주로 이륙 또는 착륙의 개별 과정에 초점을 두고 있어, 이착륙과 군집비행 과정을 연계한 운용방안을 다룬 연구는 상대적으로 부족하다. 이에 본 연구에서는 다수 VTOL 고정익 무인기의 안정적인 군집비행 운용을 위해 이착륙과 군집비행을 연계한 운용방안을 구성하고, 이를 실기체에 적용하여 실제 환경에서의 운용 가능성을 확인하였다.
Ⅱ. 관련연구
본 장에서는 다수 무인기의 이륙 및 착륙 운용과 관련된 선행연구를 검토하고, 각 연구와 본 연구의 차이점을 정리한다. 군집 이륙 관련 연구는 다수 기체의 초기 위치와 이륙 후 목표 위치를 고려한 이륙 순서 결정 및 이륙 과정에서의 충돌 방지를 중심으로 수행되어 왔다. Fabra et al.(2020)은 다수 VTOL 무인기의 안전하고 효율적인 이륙을 위해 지상 기체와 공중 목표 위치 간의 할당을 수행하고, 각 기체가 설정된 안전고도에 도달하면 다음 기체가 이륙하는 단계적 이륙절차를 제안하였다. Wubben et al.(2023)은 후속 연구로, 지상에 위치한 기체와 공중 대형 내 목표 위치 간의 할당 과정에 KMA(Kuhn-Munkres Algorithm)를 적용하여 전체 이동거리를 최소화하는 방식을 제안하였다. 저자들은 전체 이동거리가 감소할수록 비행경로의 교차가 줄어들어 잠재적 충돌 가능성 또한 낮아질 수 있다고 설명하였다. Sastre et al.(2022)은 VTOL 무인기 군집의 안전하고 효율적인 이륙을 위해 각 기체의 초기 위치와 이륙 후 목표 위치를 고려하여 이동경로를 생성하고, 경로 간 충돌 가능성이 없는 기체들을 하나의 그룹으로 구성하여 동시에 이륙시켜 이동시키는 절차를 제안하였다. Machí et al.(2026)은 다수 UAV의 동시 이륙 과정에서 충돌을 줄이기 위해 인력과 반발력을 이용한 분산형 제어기법인 M1과 M2를 제안하였다. M1은 각 기체가 목표지점을 향한 인력과 주변 기체와의 반발력을 이용하여 충돌을 회피하면서 최종 대형으로 이동하는 방식이며, M2는 M1에 중간 분산 지점을 추가하여 초기 군집의 밀집도를 완화한 후 최종 선형대형을 형성하도록 구성하였다.
위 연구들은 기체의 초기 위치와 목표 위치를 기반으로 충돌 가능성 등을 사전에 분석하여 이륙과정을 계획하거나, 분산형 제어알고리즘을 통해 이륙 과정에서의 기체 간 상호작용을 능동적으로 조정하는 방식을 제안하였다. 반면 본 연구에서는 별도의 실시간 경로계획이나 이륙 충돌회피 제어알고리즘을 적용하지 않고, 다수 기체의 동시 수직이륙, 그룹별 고도 분리, 그룹 간 순차 출발 및 그룹 내 병렬 형상천이로 구성된 운용과정을 통해 이륙 과정에서의 기체 간 충돌 위험을 완화하도록 하였다. 이후 형상천이를 완료한 기체에는 군집비행 제어를 적용하여 지정된 선회영역으로 진입하도록 구성하였다.
이륙과 더불어 다수 기체의 안전한 착륙을 위한 연구도 수행되어 왔다. Dono & Chung(2013)은 비행공간을 이산화하여 시공간 확장 네트워크(time-expanded network)로 모델링하고, 이를 중앙집중형 최적화 기법을 통해 다수 UAV의 착륙 경로와 착륙영역 진입 순서를 결정하는 방법을 제안하였다. Nazarov et al.(2021)은 착륙 전 별도의 대기영역을 설정하여 기체 간 이격을 유지하고, 대기 중인 기체들이 착륙영역 진입 기회를 경쟁적으로 획득하며, 진입 기회를 획득한 기체가 순차적으로 착륙영역에 진입하도록 관리하는 방식을 제안하였다. 이러한 대기영역을 이용한 기체 간 이격은 본 연구의 착륙 준비 과정과 유사한 운용특성을 갖는다. 이에 본 연구에서는 수직이륙 및 형상천이를 통한 군집비행 진입부터 군집 이탈, 형상 역천이 및 수직착륙까지의 과정을 하나의 연속적인 운용방안으로 구성하였다.
Ⅲ. 군집 이착륙 운용방안 설계
본 연구에서 대상으로 하는 VTOL 무인기 군집비행은 회전익 모드의 수직이착륙과 고정익 모드의 군집비행을 연계하여 운용하는 형태로, 전체 운용방안은 Fig. 1과 같다. 각 기체는 회전익 모드로 수직이륙한 후 형상천이를 통해 고정익 군집비행 상태로 전환하고, 지정된 선회영역에 진입하여 임무를 수행한다. 임무 종료 후에는 착륙 준비영역으로 이동하여 기체 간 공간적 분리를 수행하고, GCS(ground control system)의 탈출 명령에 따라 순차적으로 군집에서 이탈한 후 형상 역천이를 거쳐 지정된 착륙지점으로 회수된다.
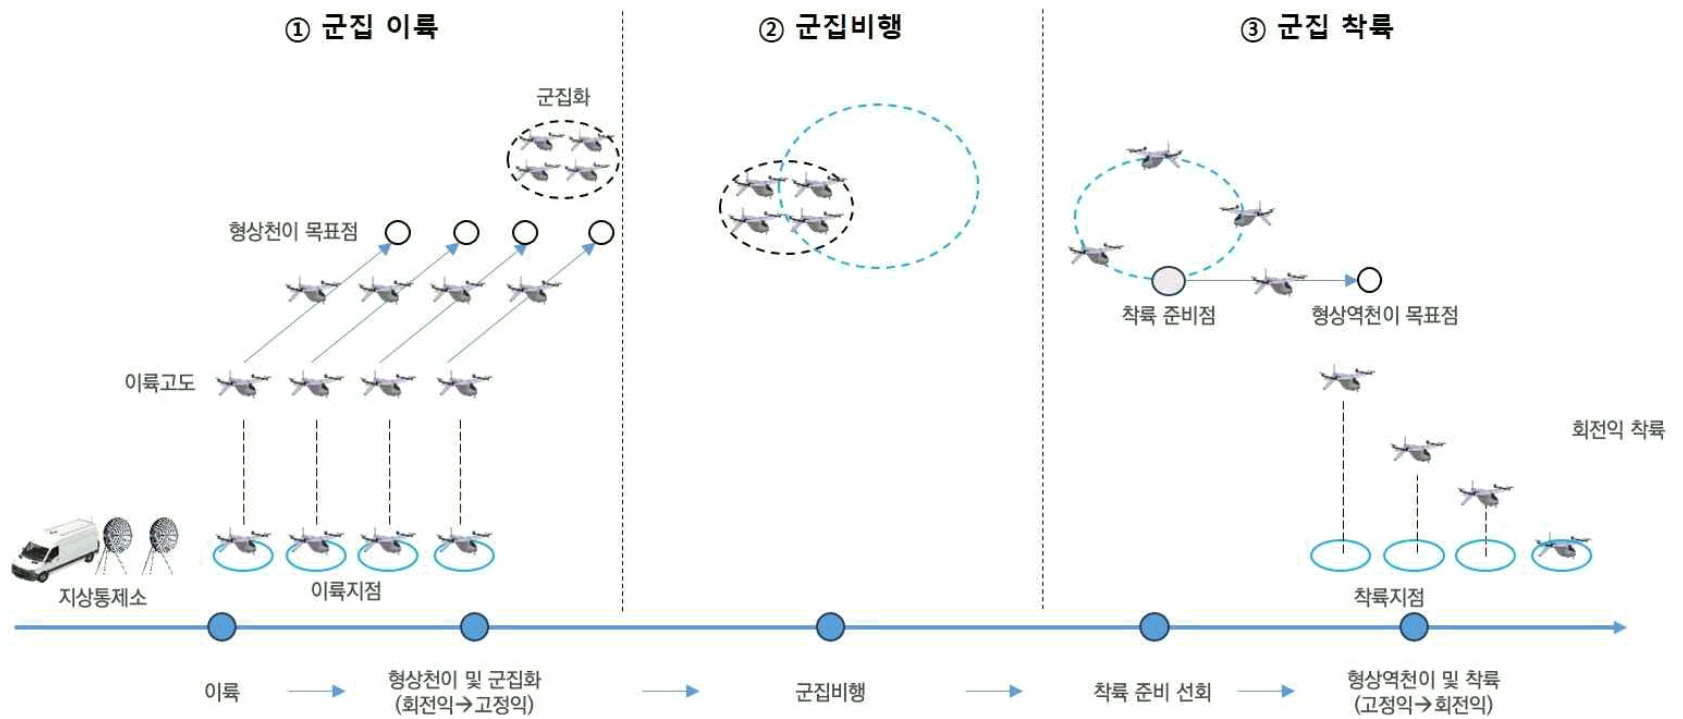
본 연구의 군집비행에는 Song et al.(2023)에서 제안한 분산형 군집비행 알고리즘을 적용하였다. 해당 알고리즘은 각 기체에 선회 중심점, 선회반경 및 추종 속도가 입력되면, 주변 기체와의 위치, 속도 및 자세 등의 상태정보 교환을 바탕으로 각 기체가 분산적으로 군집비행을 수행하도록 구성된다. 각 기체는 이를 기반으로 군집 형상 유지와 기체 간 근접 회피를 위한 제어값을 산출한다. 해당 알고리즘은 선회영역 유도를 위한 vector field guidance (VFG), 기체 간 정렬·응집·분리를 통해 군집 형상을 유지하는 augmented cucker-smale (ACS), 그리고 근접 기체에 대한 반발력을 생성하여 충돌을 회피하는 potential field (PF)로 구성된다. 알고리즘의 출력은 기체가 추종해야 할 x, y, z축 가속도로 도출된다.
각 기체는 수직이륙 및 형상천이를 완료한 이후부터 군집비행 알고리즘을 적용하며, 착륙을 위한 군집 이탈이 완료된 이후에는 군집 제어를 수행하지 않는다.
군집 이륙은 다수 기체를 이륙시켜 회전익 모드에서 고정익 군집비행 상태로 전환하고 지정된 선회영역에 진입시키는 과정으로 구성된다. 제한된 공역에서 다수 기체를 동시에 운용할 경우 기체 밀집도가 증가하여 근접 및 충돌 위험이 커질 수 있으므로, 본 연구에서는 전체 군집을 복수의 그룹으로 구분하고 그룹별 선회고도를 분리하였다. 이륙 초기에는 모든 기체가 동시에 수직이륙하며, 설정된 그룹별 고도에 도달한 이후에는 그룹별로 시간차를 두고 형상천이를 개시하도록 하였다. 이에 따라 군집 이륙은 (a) 수직이륙 및 그룹별 고도 분리, (b) 그룹 단위 형상천이, (c) 고정익 군집 선회영역 진입의 세 단계로 구성하였다.
Fig. 2와 같이, 이륙 초기에는 각 기체가 초기 배치 위치에서 회전익 모드로 수직상승한다. 동일 그룹에 속한 기체는 해당 그룹에 설정된 이륙고도까지 상승하며, 복수 그룹 운용 시에는 그룹별로 상이한 고도를 적용한다. 각 그룹의 기체는 설정된 고도에 도달한 후 회전익 모드를 유지하며 형상천이를 준비한다. 이러한 그룹별 고도 분리는 다수 기체를 고도층별로 분산하여 각 그룹이 동일한 수평 공역을 서로 다른 고도에서 활용할 수 있도록 함으로써, 전체 군집 운용에 필요한 수평 선회공간을 줄이고 제한된 비행공역의 활용성을 높이기 위해 적용하였다. 또한 군집비행 제어가 적용되기 이전의 이륙 과정에서 기체 간 근접 및 충돌 위험을 완화하는 데 목적이 있다.
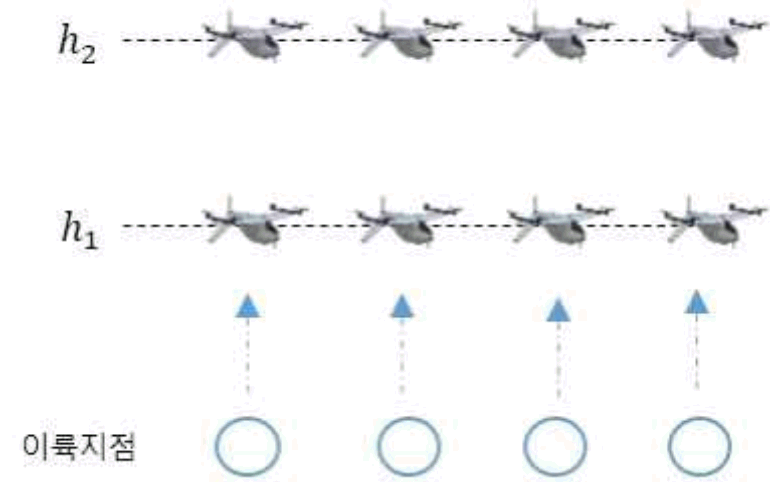
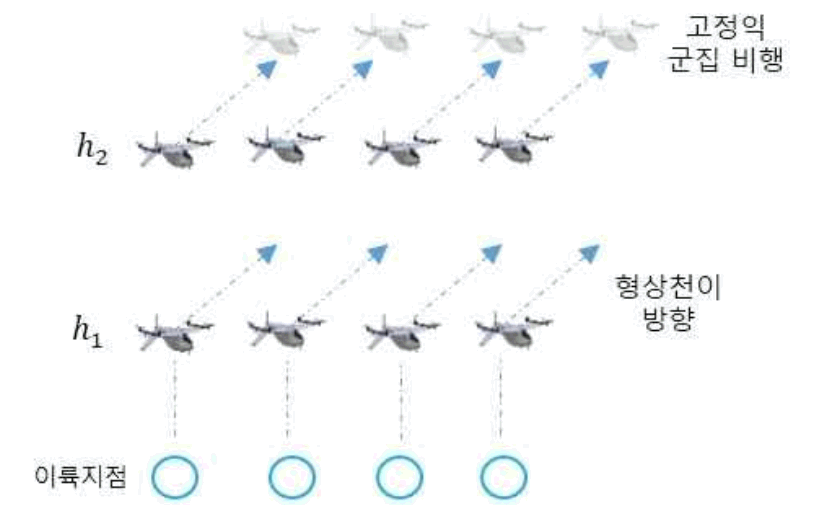
Fig. 3은 그룹 단위의 출발 및 형상천이 과정을 나타낸다. 각 그룹은 설정된 이륙고도에 도달한 후 그룹별로 순차적으로 출발하며, 동일 그룹 내 기체는 동시에 출발하여 각 기체에 지정된 형상천이 목표점으로 이동하면서 회전익 모드에서 고정익 모드로 형상천이를 수행한다. 형상천이 구간에서는 별도의 회피 알고리즘이 동작하지 않으므로, 이륙지점과 형상천이 목표점을 공간적으로 분산 배치하여 기체별 형상천이 경로가 상호 중첩되지 않도록 구성하였다.
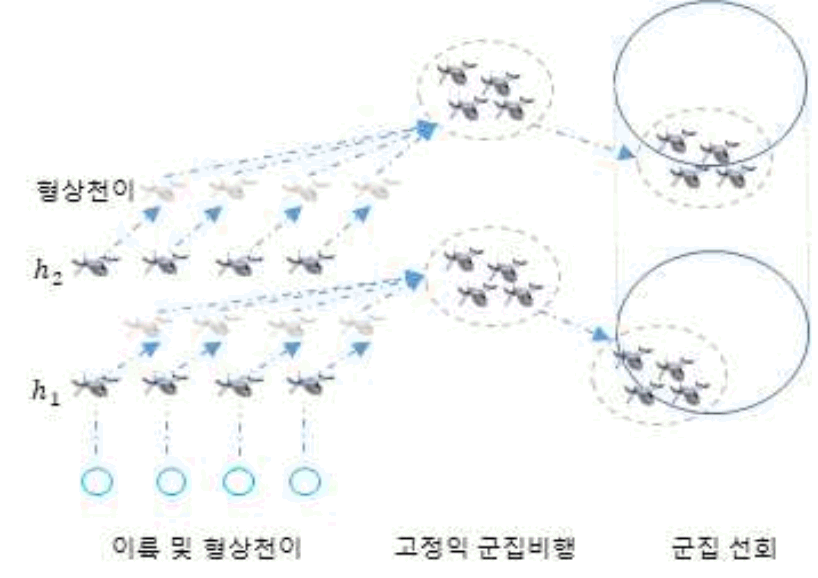
형상천이 과정을 거쳐 고정익 비행 상태로 전환된 기체는 지정된 선회영역으로 이동한다. Fig. 4와 같이, 이 과정에서 각 기체는 군집비행 알고리즘을 적용하여 군집 형성 및 충돌회피를 수행하며 선회영역에 진입한다. 진입 이후에는 지정된 고도와 선회경로를 유지하면서 GCS로부터 다음 명령을 수신할 때까지 선회비행을 지속한다.
군집 착륙은 고정익 군집비행 상태의 기체와 착륙 대상 기체 간 공간적 이격을 확보하고 착륙 대상 기체를 군집으로부터 순차적으로 탈출시켜 회수하는 과정으로 구성된다. 군집에서 이탈한 기체는 군집비행 및 충돌회피 기능의 적용 대상에서 제외되므로, 형상 역천이 이전에 잔여 군집과의 공간적 분리가 필요하다. 착륙 과정에서의 공간적 분리는 단순한 기체 간 거리뿐만 아니라, 착륙 기체의 탈출 경로와 잔여 기체의 예상 비행경로의 공간 배치를 함께 고려할 필요가 있다.
이에 본 연구에서는 착륙 준비 단계에서 군집비행 알고리즘의 군집 형성 파라미터를 조정하여 기체의 공간적 분포를 변화시킨 후, 착륙 순서에 따라 개별 기체를 군집에서 탈출시켜 형상 역천이 및 착륙을 수행하도록 구성하였다. 이에 따라 정상 착륙은 (a) 착륙 준비 및 공간 격리, (b) 군집 탈출 및 형상 역천이의 두 단계로 구성하였으며, 형상 역천이 또는 착륙지점 정보 수신에 이상이 발생한 경우를 대비하여 별도의 비상 선회대기를 추가하였다.
임무를 종료한 기체는 지정된 착륙 준비영역으로 이동한 후, 후속 군집 탈출 및 형상 역천이를 위한 공간적 분리를 수행한다. 이 과정에서 군집 형성에 관여하는 ACS 파라미터를 0으로 설정하여 기체 간 응집 효과를 제거하였으며, 경로 추종을 위한 VFG와 기체 간 충돌회피를 위한 PF는 기존 설정을 유지하였다. 이를 통해 각 기체가 지정된 선회경로를 유지하면서 기체 간 이격이 증가하도록 하였다. 이러한 공간 격리는 군집 이탈 이후 군집비행 및 충돌회피 기능이 적용되지 않는 구간에서 착륙 기체와 잔여 군집 간 근접 위험을 완화하기 위해 수행하였다. 다만 적용된 군집비행 알고리즘은 각 기체가 주변 기체의 상태정보를 기반으로 분산적으로 제어입력을 산출하므로, 기체 간 이격을 확대할 수는 있으나 선회경로상 기체 간 상대적 배치를 직접 제어하지는 않는다(Fig. 5).
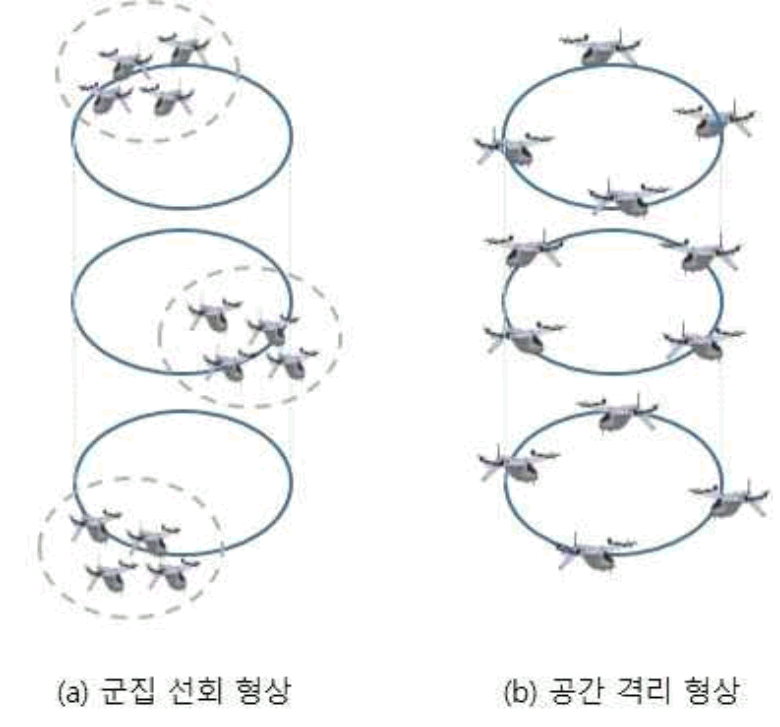
공간 격리 형상을 형성한 기체 그룹은 지정된 탈출 선회지점으로 이동하여 군집 선회비행을 수행한다. 군집 탈출은 GCS에서 탈출 명령을 전달함으로써 개시된다. 탈출 명령을 수신한 각 기체는 지정된 선회경로를 따라 비행하며, 탈출점으로부터 일정 거리 이내에 진입한 것으로 판단되면 해당 정보를 GCS로 전달하는 동시에 군집비행 상태에서 이탈하여 형상 역천이를 시도한다. GCS는 기체의 탈출점 진입 정보를 확인한 후 해당 기체에 착륙지점 정보를 전달한다. 착륙지점 정보를 정상적으로 수신하고 형상 역천이를 완료한 기체는 회전익 상태로 지정된 착륙지점으로 이동하여 착륙을 수행한다(Fig. 6).
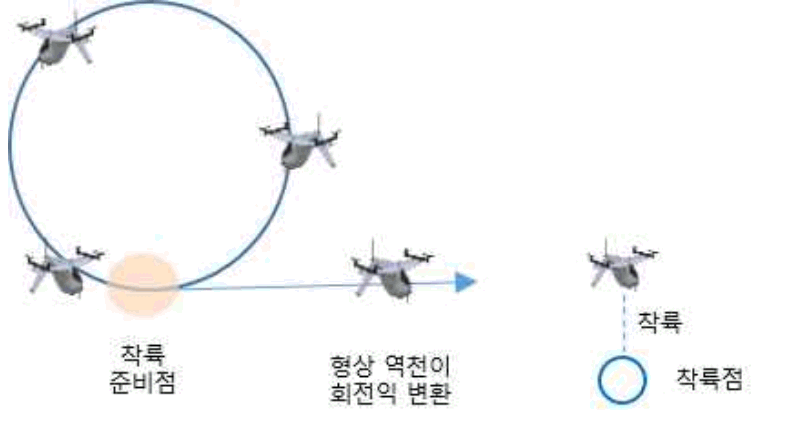
군집에서 이탈한 기체가 형상 역천이 과정에서 정상적인 회전익 모드로 전환되지 않거나, 군집에서 이탈한 후 일정 시간 동안 통신 오류 등으로 인해 GCS로부터 착륙지점 정보를 수신하지 못한 경우에는 착륙을 개시하지 않고 사전에 지정된 비상 선회대기 영역으로 이동하도록 하였다. 비상 선회대기 영역에 진입한 기체는 지정된 선회경로를 따라 선회하며 대기한다. 다른 기체의 정상적인 순차 착륙이 완료된 이후, 운용자는 해당 기체를 개별적으로 지정하여 착륙을 수행한다. 이를 통해 형상 역천이 또는 착륙지점 정보 수신 과정에서 이상이 발생한 기체를 정상적인 순차 착륙 과정에서 분리하여 별도로 회수할 수 있도록 구성하였다.
Ⅳ. 비행시험 및 결과
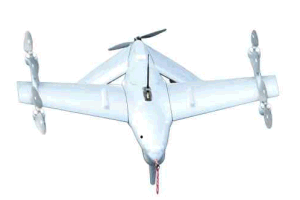
제안한 이착륙 운용방안의 비행시험에는 Table 1의 VTOL 무인기를 적용하였으며, 기체업체로부터 제공받은 주요 사양과 비행 로그를 통해 산출한 회전익 수직상승률, 형상천이 및 형상 역천이 소요시간을 함께 제시하였다. 실비행 적용에 앞서 실제 단말과 Gazebo를 연동한 HILS(hardware-in-the-loop simulation) 환경에서 반복적인 사전 운용성 평가를 수행하였다. 이후 태안 UV랜드와 국방과학연구소 시험장에서 7대 규모의 비행시험을 시작으로 다양한 규모의 군집비행시험 및 시연을 반복적으로 수행하였으며, 제안한 운용방안은 최대 50대 규모의 군집비행 운용까지 적용하였다. 특히 20대 규모의 비행시험은 3회 이상 수행하여 제안한 운용방안의 반복 적용 가능성을 확인하였다. 본 연구에서는 이들 시험 중 전체 기체의 로그가 확보되고, 착륙 대상 기체를 운용자가 개별적으로 지정하지 않은 상태에서 제안한 이착륙 운용방안을 적용한 20대 규모의 시험 1회를 정량 분석 대상으로 선정하였다. 20대를 초과하는 규모의 운용에서도 제안한 이착륙 운용방안을 적용하였다. 다만 착륙 과정에서는 ACS 조정을 통한 기체 간 이격 확대가 수행되었으나, 운용자가 기체의 상대적 배치를 고려하여 착륙 대상 기체를 개별적으로 지정한 후 착륙을 수행하였으므로 본 연구의 정량 분석에서는 제외하였다.
|
항목 | 사양 |
|---|---|---|
| 날개 길이 | 1.5m | |
| 순항 속도 | 20m/s | |
| 회전익수직 상승률 | 1.9m/s | |
| FCC | Pixhawk | |
| 최대 비행시간 | 약 30min | |
| 배터리 용량 | 16000mAh | |
| 이륙 중량 | 약 8kg | |
| 형상천이 소요시간 | 8.60.5s | |
| 형상 역천이 소요시간 | 10.40.5s |
시험 당시 기상조건은 시험장 인근 기상청 방재기상관측자료인 태안면 관측지점 자료를 참고하였다. 시험시간 기준 풍향은 약 244∼307°로 서풍 계열이었으며, 풍속은 0.2∼1.3m/s의 약한 바람으로 확인되었다. 또한 정량 분석 대상 시험은 GCS와 비행기체 간 가시선(line-of-sight, LOS)이 확보되는 환경에서 수행하였다.
Fig. 7은 제안한 군집 이착륙 운용방안의 비행 적용성을 확인하기 위해 구성한 비행 시나리오를 나타낸다. 본 시험에서는 전체 20대의 기체를 10대씩 2개 그룹으로 구분하였다. 이륙 전 기체는 활주로에 2열로 배치하였으며, 기체 간 평균 가로 및 세로 이격거리는 각각 약 33m와 11m였다. 착륙지점 역시 2열로 분산 배치하였으며, 동일 열 내 인접 착륙지점 간 이격거리는 약 40∼43m, 두 열 사이의 이격거리는 약 8∼11m로 구성하였다. 이륙 후 각 그룹은 그룹 간 수직분리를 위해 서로 다른 운용고도에서 비행하도록 설정하였다. 본 시험에서 Group 1과 Group 2의 운용고도는 각각 60m와 80m로 설정하였다. 본 시험에서 적용한 그룹별 운용고도와 이륙·착륙 배치의 이격거리는 일반화된 최소 안전기준에 따라 산출한 값이 아니라, 시험장의 비행공역과 가용공간, 가시권 내 운용 가능 범위, 기체의 고도 유지 성능 및 배치조건을 고려하여 설정하였다. 다른 비행시험에서는 기체 수와 가용공간 등 시험환경에 따라 기체 배치 간격과 운용고도를 달리 적용하였다.
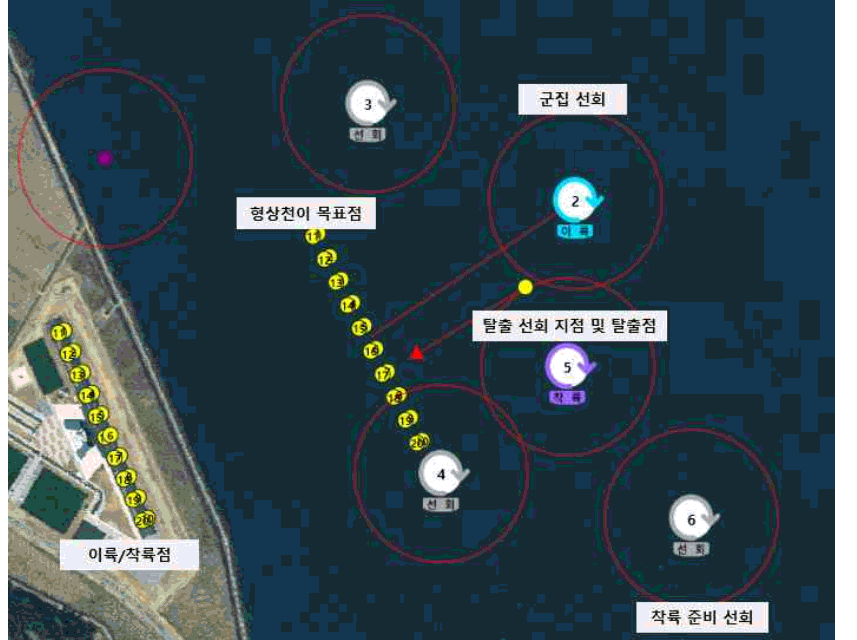
Fig. 8은 비행시험에서 획득한 기체별 위치 및 비행 로그를 기반으로 군집 이륙 과정에서 시간에 따른 기체의 궤적 변화를 나타낸다. Fig. 8(a)는 모든 기체가 초기 이륙지점에서 수직이륙한 후 그룹별로 설정된 운용고도에 도달하여 출발을 준비하는 상태를 나타낸다. 이후 Group 1이 선행 그룹으로 출발하였으며, 각 기체의 형상천이는 50.5∼52.0s 사이에 개시된 것으로 확인되었다.
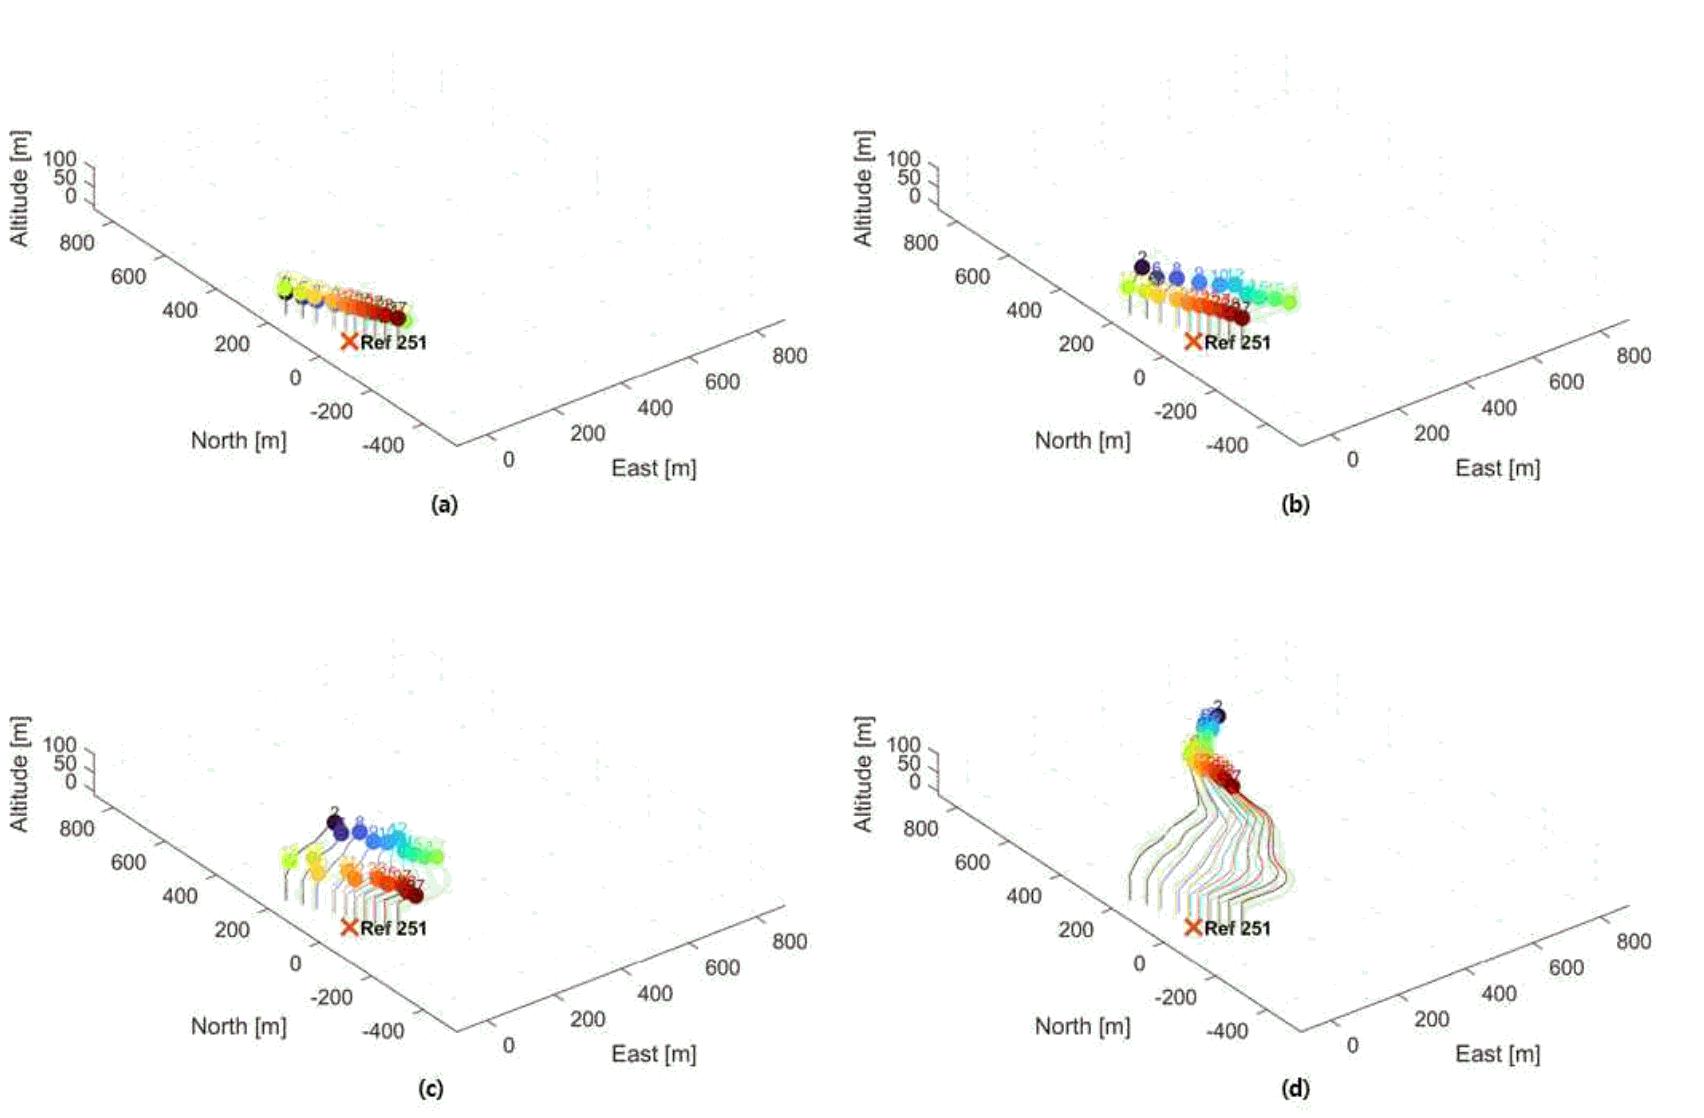
Fig. 8(b)는 Group 1이 지정된 형상천이 목표점을 향해 이동하면서 형상천이를 수행하는 동안 Group 2가 설정 고도에서 대기하는 상태를 나타낸다. Group 1에 속한 기체들은 병렬적으로 형상천이를 수행하였으며, 형상천이 상태 진입부터 군집비행 상태 진입까지의 평균 소요시간은 8.6s로 나타났다. Group 1의 기체들은 59.0∼61.0s 사이에 모두 군집비행 상태로 진입하였다.
Fig. 8(c)는 Group 2가 후속으로 출발하여 형상천이를 수행하는 상태를 나타낸다. Group 2 기체들의 형상천이는 59.5∼61.5s 사이에 개시되었으며, 두 그룹의 최초 형상천이 개시시점은 각각 50.5s와 59.5s로 약 9.0s의 시간차를 보였다. Group 2의 평균 형상천이 소요시간은 8.5s였으며, 68.0∼71.0s 사이에 모든 기체가 고정익 또는 군집비행 상태로 진입하였다. 전체 기체에 대한 형상천이 소요시간은 평균 8.6±0.5s, 최소 8.0s에서 최대 9.5s의 범위를 보였다. 동일 그룹 내 기체에 동일한 이륙 및 형상천이가 적용되었음에도 기체별 형상천이 개시 및 상태 전환 시점에는 차이가 나타났다. 이러한 차이는 실제 기체별 하드웨어 반응성 차이와 형상천이 과정에서의 바람 등 외부 환경의 영향이 복합적으로 작용한 결과로 판단된다. 최종적으로 Group 1의 최초 형상천이 개시 이후 20.5s가 경과한 71.0s에는 전체 기체의 상태 전환이 완료되었다. Table 2는 전체 기체의 형상천이 개시시점, 완료상태 진입시점 및 형상천이 소요시간을 정리한 결과다.
| Group | 천이시작시간(Sec)(평균 표준편차) | 천이 완료 시간(Sec)(평균 표준편차) | 천이소요시간(Sec)(평균 표준편차) |
|---|---|---|---|
| Group 1 | 51.0 0.4 | 59.5 0.7 | 8.6 0.5 |
| Group 2 | 60.6 0.5 | 69.2 0.8 | 8.5 0.5 |
| Total | - | - | 8.6 0.5 |
Fig. 8(d)는 모든 기체가 형상천이를 완료한 후 고정익 군집비행 상태로 전환하여 지정된 선회영역에 진입한 결과를 나타낸다. 이후 각 기체는 군집비행 제어에 따라 상대적인 위치를 조정하며 선회경로를 형성하였으며, 이를 통해 제안한 군집 이륙방안이 형상천이 이후 실제 군집비행 단계까지 연속적으로 연계됨을 확인하였다.
Fig. 9는 이륙 개시 시점부터 모든 기체가 군집 선회비행에 진입한 후 약 20s가 경과한 시점까지의 0∼90s 구간에서 각 그룹 내 기체 간 최소 3차원 이격거리의 변화를 나타낸다. 여기서 과 는 각각 Group 1과 Group 2의 형상천이 개시 시점을 나타내며, 와 는 각각 Group 1과 Group 2의 모든 기체가 형상천이를 완료한 시점을 의미한다. 각 그룹은 형상천이 개시 이후 기체들이 개별 형상천이 목표점을 향해 이동함에 따라 최소 이격거리가 전반적으로 증가하는 경향을 보였다. 이후 형상천이를 완료한 기체들이 고정익 군집비행 모드로 전환하여 지정된 선회영역으로 이동하고 군집을 형성함에 따라 기체 간 거리가 다시 감소하는 경향이 나타났다. 이러한 결과는 그룹 단위 형상천이 과정에서 기체들이 공간적으로 분산된 후, 형상천이 완료 이후 군집비행 단계로 전환되면서 기체들이 다시 군집 형상을 형성하는 과정을 보여준다.
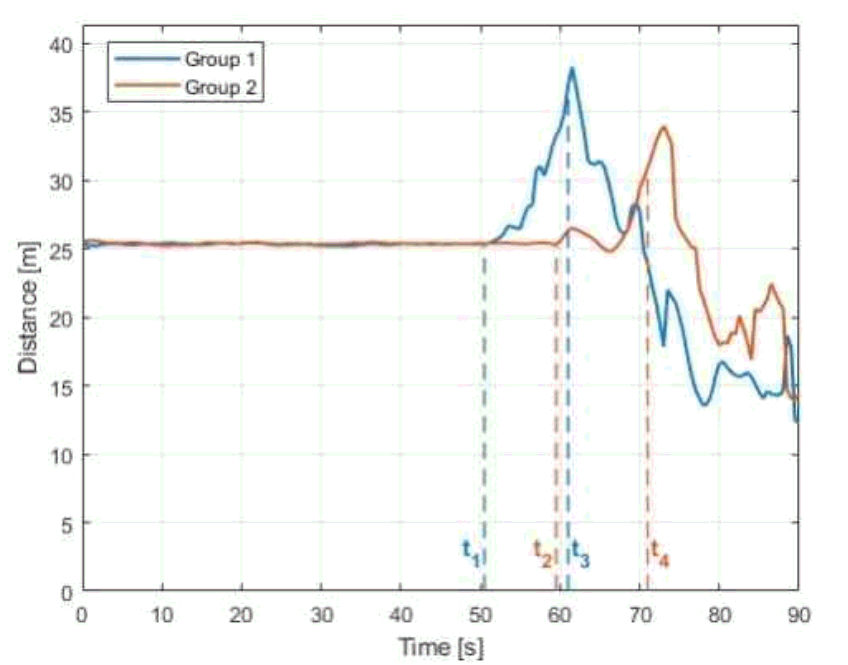
Fig. 10은 군집비행 상태에서 착륙 과정으로 전환되는 과정의 기체 궤적 변화를 나타낸다. Fig. 10(a)는 기체들이 지정된 선회영역에서 군집 선회비행을 수행하는 상태를 나타내며, Fig. 10(b)는 착륙 준비를 위해 기체 간 이격을 확대한 이후의 상태를 나타낸다. 착륙 단계에서는 형상 역천이에 진입한 기체가 군집비행 제어에서 제외되므로, 순차적인 군집 이탈에 앞서 기체 간 공간적 이격을 확보하였다. 이를 위해 군집 형성에 영향을 주는 ACS 항을 0으로 설정하고 비행명령을 인가하였으며, 그 결과 기존 군집 선회 상태보다 기체 간 이격이 증가한 형태로 재배치됨을 확인하였다.
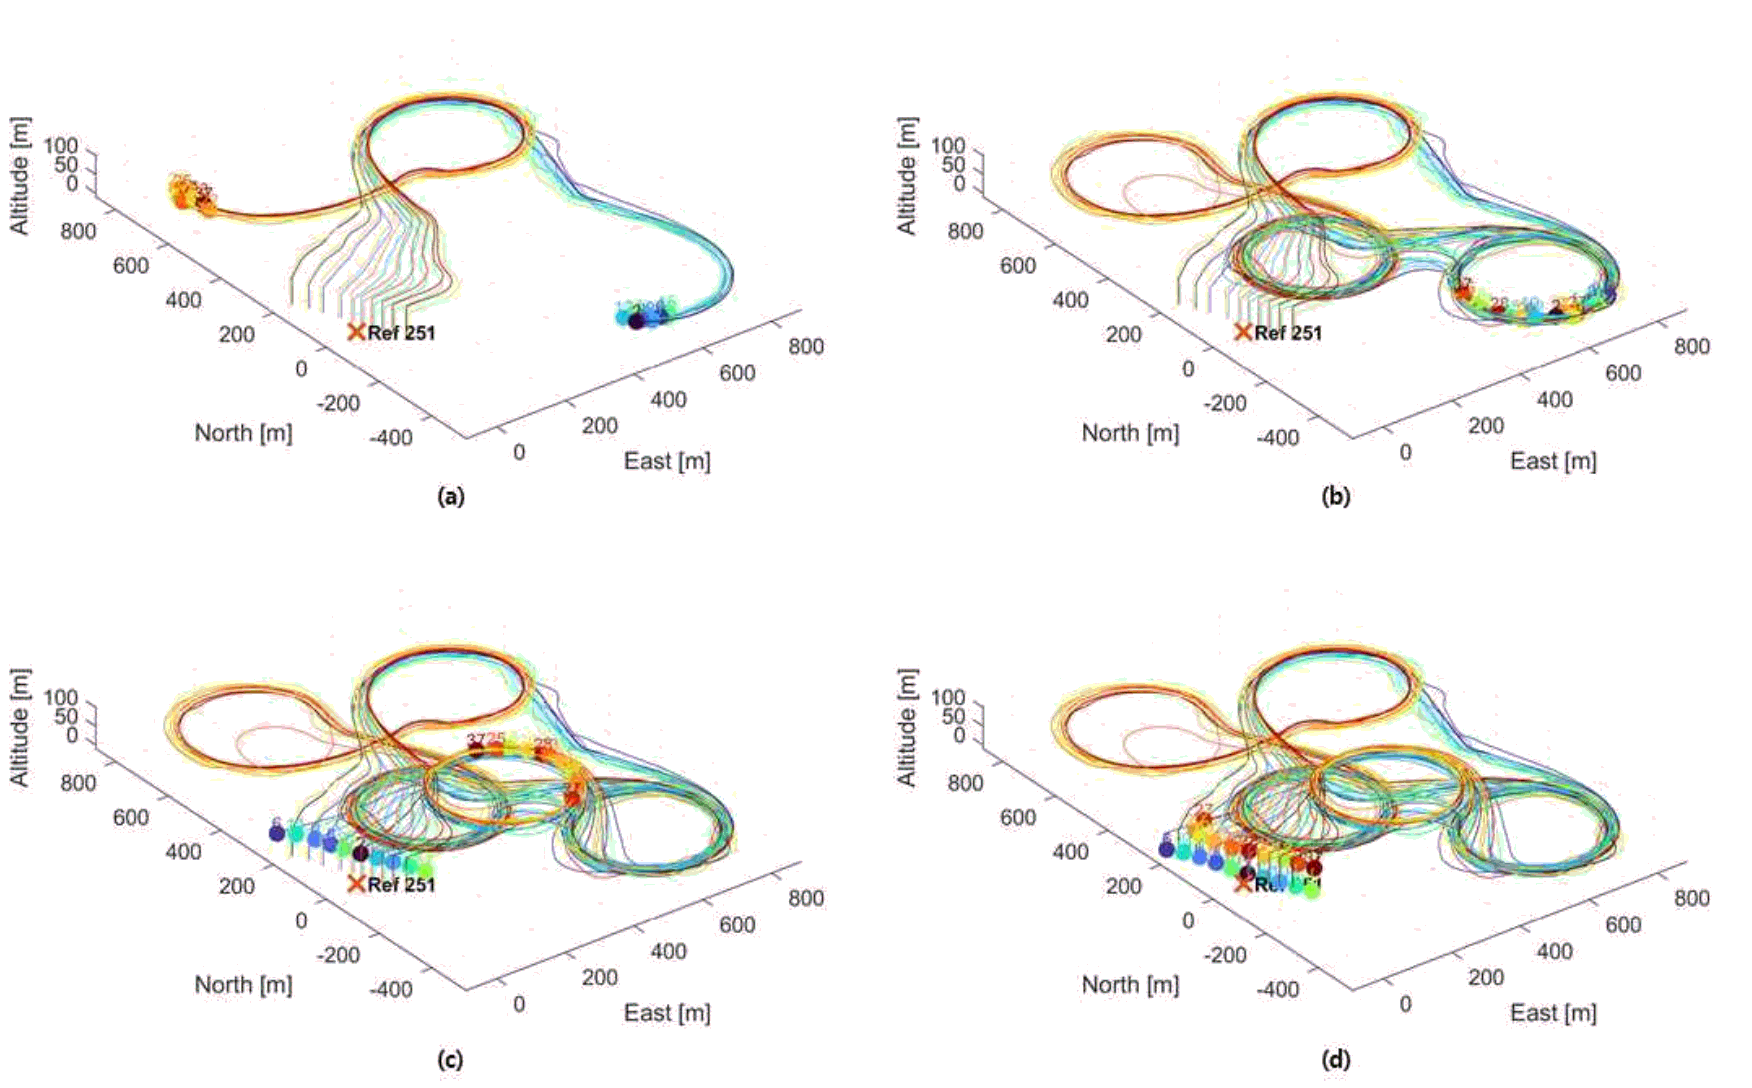
Fig. 10(c)는 선행 그룹인 Group 1이 순차적으로 군집에서 이탈하여 형상 역천이 및 착륙을 수행하는 동안 Group 2가 선회영역에서 대기하는 상태를 나타낸다. Group 1의 착륙이 완료된 이후에는 Fig. 10(d)와 같이 Group 2가 동일한 과정에 따라 순차적으로 착륙을 수행하였다. 이 과정에서 착륙 대상 기체와 잔여 군집 간의 공간적 분리를 유지하면서 그룹별 순차 착륙이 수행되었다. 이러한 순차 착륙이 실제로 어떠한 시간 간격으로 수행되었는지 확인하기 위해 기체 간 착륙 간격을 추가로 분석하였다. 기체별 착륙 간격은 연속하여 착륙하는 두 기체가 비행상태 로그에서 최초로 착륙 상태에 진입한 시점의 차이로 정의하였다. 동일 그룹 내 연속 기체의 착륙 간격은 전체 평균 1.58±1.56s였으며, Group 1과 Group 2에서는 각각 1.17±0.90s와 2.00±2.00s로 나타났다. 비행상태 로그는 0.5s 간격으로 기록되므로, 0.5s 미만의 기체 간 착륙 상태 진입 시간차는 별도로 구분하지 않았다.
Fig. 11은 착륙 준비 과정에서의 기체 간 이격거리 변화를 정량적으로 나타낸다. 은 착륙 준비를 위한 공간 격리가 개시된 시점을 나타내며, 와 는 각각 Group 1과 Group 2의 착륙이 개시된 시점을 의미한다. 평균 최근접 이격거리는 각 기체와 동일 그룹 내 최근접 기체 사이의 거리를 산출한 후 이를 그룹별로 평균하여 계산하였다. 공간 격리 개시 이전과 이후의 기체 간 이격 수준을 비교하기 위해 , , 직전 10s 구간의 평균값을 기준으로 분석하였다. 직전 10s 동안의 평균 이격거리는 Group 1과 Group 2에서 각각 21.0m와 19.3m로 나타났다. 이후 공간 격리가 진행됨에 따라 각 그룹의 착륙 개시 시점인 와 직전 10s 동안의 Group 1과 Group 2의 평균 이격거리는 각각 29.4m와 45.6m로 증가하였으며, 이는 공간 격리 개시 이전과 비교하여 각각 39.6%와 135.7% 증가한 값이다. Group 2에서 상대적으로 큰 증가가 나타난 것은 공간 격리 개시 이후 착륙이 시작되기까지의 선회 지속시간과 공간 격리 개시 당시 기체의 공간적 배치 차이에 따른 것으로 판단된다.
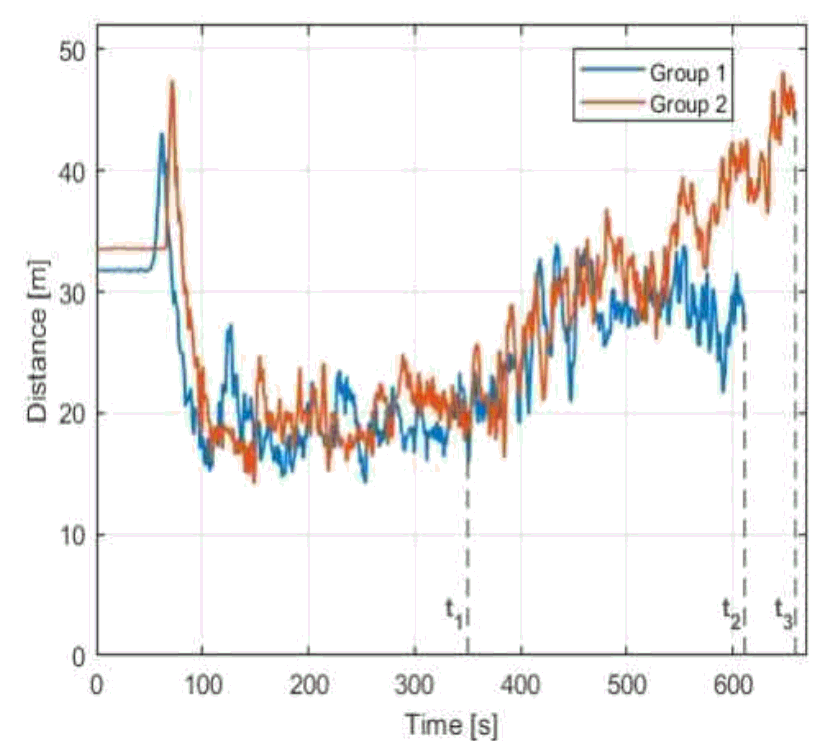
Fig. 12는 착륙 과정에서 군집을 이탈한 기체와 다른 공중 운용 기체 간 최소 이격거리의 시간 변화를 나타낸다. 분석에서는 군집 이탈 후 형상 역천이 위치로 이동하는 고정익 단독비행 상태, 형상 역천이 상태 및 역천이 완료 후 개별 착륙지점으로 이동하는 회전익 단독비행 상태를 군집 이탈 이후의 운용 상태로 정의하였다. 각 시점에서 최소 한 대의 기체가 이러한 상태에 해당하는 기체쌍을 대상으로 3차원 이격거리를 산출하였으며, 두 기체가 모두 군집비행 상태인 경우와 착륙 상태에 진입한 기체가 포함된 기체쌍은 분석에서 제외하였다.
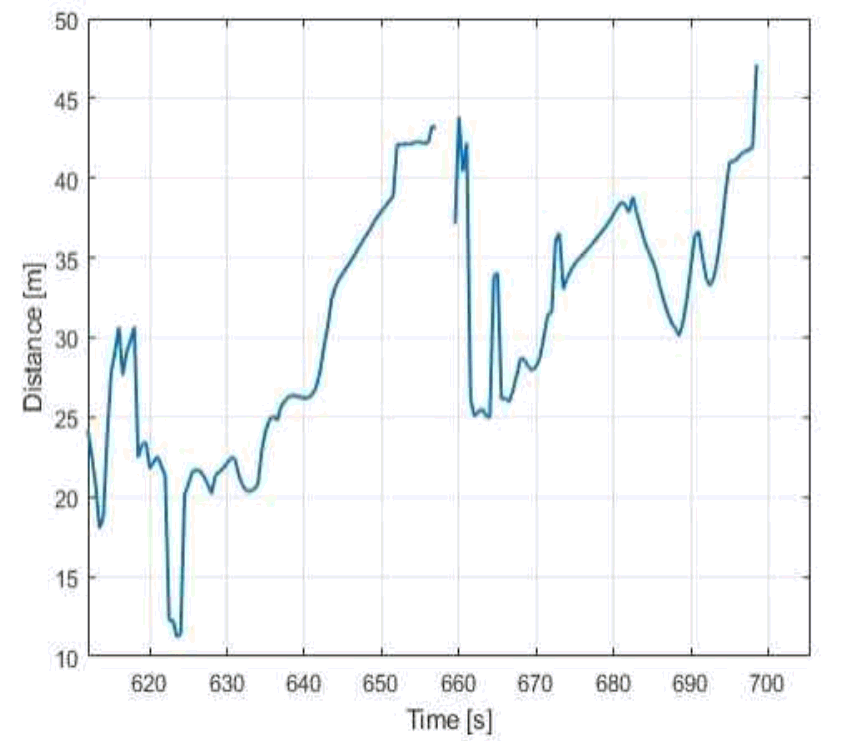
분석 구간에서는 선행 그룹인 Group 1의 군집 이탈과 착륙이 먼저 진행되었으며, 이에 따라 Group 1의 기체가 군집을 이탈한 시점부터 최소 이격거리가 산출되었다. 전체 착륙 운용구간에서 확인된 최소 이격거리는 11.2m였으며, 해당 최소값은 두 기체가 모두 군집 이탈 후 형상 역천이 위치로 이동하는 고정익 단독비행 상태에서 발생하였다. 또한 형상 역천이 상태의 기체가 포함된 기체쌍만을 별도로 확인한 결과, 최소 이격거리는 20.4m로 나타났으며, 이는 두 기체가 동시에 형상 역천이를 수행하는 과정에서 발생하였다.
Group 1의 착륙이 완료된 이후에는 Group 2가 군집 선회비행 상태로 대기함에 따라 본 분석에서 정의한 군집 이탈 이후의 상태에 해당하는 기체가 존재하지 않아 그래프가 일시적으로 단절된다. 이후 Group 2가 착륙을 시작하여 군집을 이탈하면서 최소 이격거리 분석이 다시 수행된다. 이러한 결과는 제안한 순차 착륙 과정에서 군집 이탈 이후 형상 역천이 및 착륙지점 접근 과정에서 나타나는 기체 간 이격 특성을 정량적으로 보여준다.
Ⅴ. 결 론
본 연구에서는 다수 VTOL 고정익 무인기의 군집비행 운용을 위해 수직이륙과 형상천이를 통한 군집비행 진입부터 군집 이탈, 형상 역천이 및 착륙에 이르는 연속적인 이착륙 운용방안을 제안하고, 야외 비행시험을 통해 실제 운용환경에서의 적용 가능성을 확인하였다. 이륙 과정은 그룹별 고도 분리와 그룹 간 순차 출발, 동일 그룹 내 병렬 형상천이로 구성하였으며, 착륙 과정은 착륙 준비 단계에서 기체 간 공간적 이격을 확보한 후 개별 기체가 순차적으로 군집을 이탈하여 형상 역천이 및 착륙을 수행하도록 구성하였다.
비행시험을 통해 제안한 이륙 과정이 다수 기체의 수직이륙, 그룹 단위 형상천이 및 군집 선회비행 진입까지 연속적으로 적용될 수 있음을 확인하였다. 또한 착륙 과정에서는 기체 간 이격을 확보한 이후 각 기체가 순차적으로 군집을 이탈하여 형상 역천이 및 착륙을 수행하였으며, 비행 로그 분석을 통해 이착륙 과정에서의 시간적·공간적 운용 특성을 정량적으로 확인하였다. 이를 통해 제안한 운용방안이 다수 VTOL 무인기의 군집비행 진입부터 군집 이탈 및 회수에 이르는 일련의 운용과정에 적용될 수 있음을 확인하였다.
본 연구의 정량 분석은 20대 규모의 비행시험 1회를 대상으로 하였으나, 제안한 군집 이착륙 운용방안은 20대뿐만 아니라 30대, 40대 및 50대 규모의 군집비행시험 및 시연에도 적용하였다. 30대 이상에서는 가용 수평 공역과 선회반경을 고려하여 전체 기체를 3개 그룹으로 구분하고 각 그룹의 운용고도를 65m, 80m 및 95m로 설정하여 동일한 그룹 단위 이륙방안을 적용하였다. 20대 운용에서 적용한 2개 그룹 구조를 3개 그룹으로 확장함에 따라 추가적인 고도 분리와 그룹 간 순차적인 형상천이 개시가 요구되었다. 이에 따라 해당 운용구성에서는 그룹 수 증가에 따른 추가적인 고도 분리와 그룹 간 형상천이 개시 간격의 누적으로 인해 추가 소요시간이 발생하였다. 다만, 그룹 수는 군집 규모에 따라 일률적으로 결정되는 것이 아니라, 가용 공역과 선회반경 등 운용환경을 고려하여 설정되는 운용조건이다.
착륙 운용에서는 군집 규모가 증가한 경우에도 제안한 공간 격리를 통해 기체 간 이격을 확대할 수 있었으나, 대규모 군집의 순차 착륙을 고려할 때 선회경로상 기체의 상대적 배치에 대해서는 추가적인 관리가 필요한 것으로 판단되었다. 이를 위해 선회 중심을 기준으로 기체별 목표 위상각을 부여하고 해당 위상관계를 유지하도록 제어하는 방식을 적용할 수 있다. 본 연구에서도 해당 기법을 구현하여 적용 가능성을 검토하였으나, 각 기체가 개별적으로 보유한 이웃 기체의 상태정보를 기반으로 분산적으로 위상각을 산출하는 과정에서 일부 기체가 동일한 위상영역을 추종하는 현상이 나타났다. 이에 본 비행시험에는 해당 방식을 적용하지 않았으며, 향후 연구에서는 기체 간 상태정보의 일관성 확보와 상대 위상각의 안정적인 추정을 통해 해당 기법의 대규모 군집 순차 착륙 운용에 대한 적용성을 추가로 검토할 필요가 있다.


